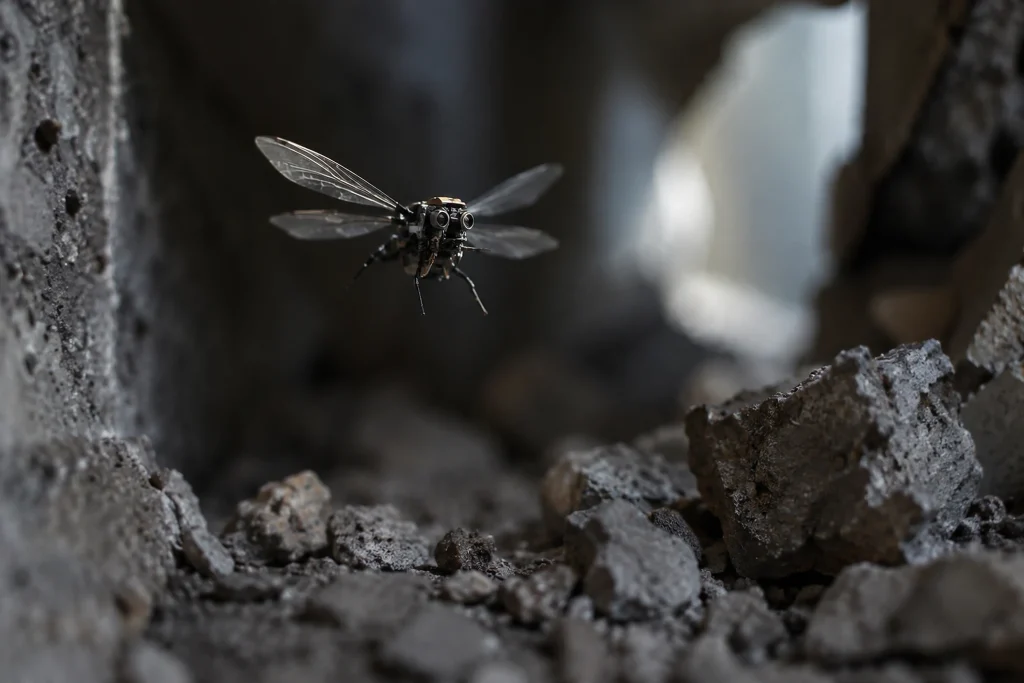
Des chercheurs du MIT ont développé un système de contrôle fondé sur l’intelligence artificielle qui accroît la vitesse et l’agilité de robots volants de la taille d’un insecte, susceptibles d’être utilisés pour rechercher des personnes prises sous des décombres. L’objectif est que ces petits robots puissent se déplacer dans des espaces étroits où les grands drones ne peuvent pas entrer, en évitant les murs, les gravats et les objets qui tombent.
L’équipe dirigée par Kevin Chen a développé une version plus robuste du robot, qui mesure environ la taille d’une microcassette et pèse moins qu’un trombone. Doté d’ailes plus grandes, le robot vole grâce à des muscles artificiels souples qui se contractent et se détendent rapidement. Les chercheurs ont indiqué que, malgré les améliorations physiques apportées aux conceptions précédentes, le système de contrôle qui dirigeait les mouvements du robot constituait une limitation importante.
Le nouveau système repose sur une architecture d’intelligence artificielle en deux étapes. Lors de la première étape, un contrôleur prédictif basé sur un modèle, qui anticipe les mouvements du robot à l’aide d’un modèle mathématique, planifie des manœuvres difficiles telles que les tonneaux, les virages serrés et les changements brusques d’angle du corps. Ce système tient également compte des limites de la force et du couple que le robot peut produire. Lors de la deuxième étape, les données générées par le premier contrôleur sont utilisées pour entraîner un modèle de « politique » fondé sur l’apprentissage profond. Ainsi, la planification nécessitant davantage de calculs est transférée vers un modèle plus rapide, capable de fonctionner pendant un vol en temps réel.
Lors des expériences, la vitesse du robot a augmenté de 447 % et son accélération de 255 %. Malgré les tentatives du vent de modifier sa trajectoire, le robot a effectué 10 tonneaux consécutifs en 11 secondes et s’est écarté d’environ 4 ou 5 centimètres de la trajectoire de vol prévue. L’équipe a également démontré le mouvement de « saccade » observé chez les insectes, qui consiste à incliner rapidement le corps pour adopter une nouvelle position, puis à s’incliner dans la direction opposée pour s’arrêter.
Les chercheurs souhaitent ajouter aux robots des caméras et des capteurs intégrés afin qu’ils puissent à l’avenir voler en extérieur sans dépendre de systèmes externes de capture de mouvements. Ils étudieront également si les capteurs peuvent aider plusieurs robots à se déplacer sans entrer en collision et à progresser de manière coordonnée. L’étude a été publiée dans Science Advances.
Contexte
MIT n’est pas un nom nouveau dans les archives de FikirPilot : nous avons publié au cours des 90 derniers jours un article mentionnant ce nom ; cet article est daté du 26 août 2026.