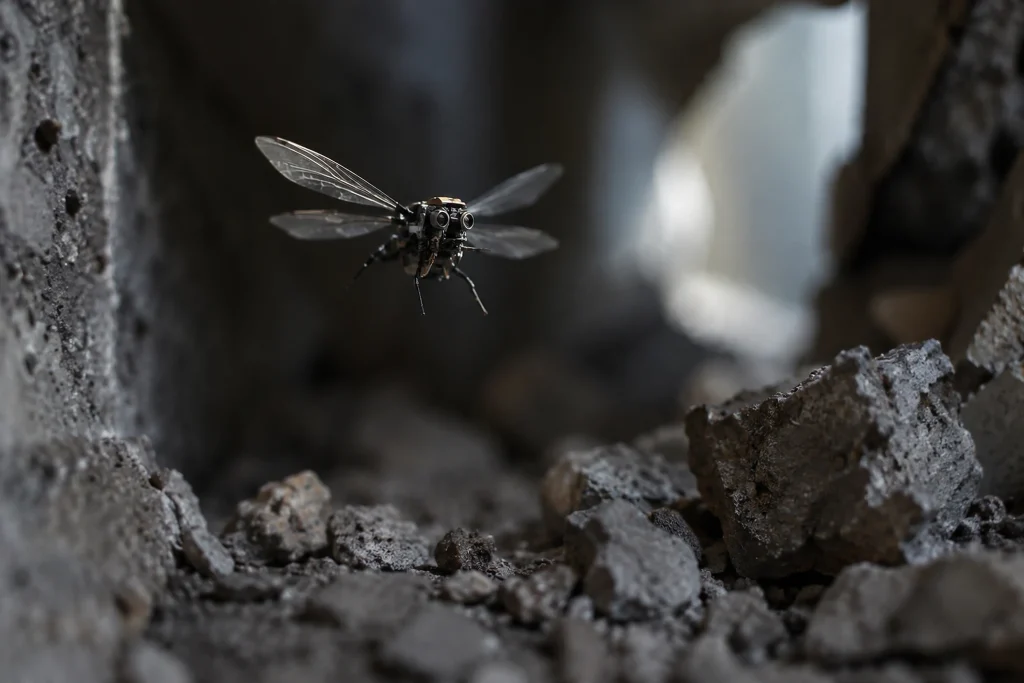
MIT研究人员开发了一套基于人工智能的控制系统,可提升昆虫大小的飞行机器人的速度和灵活性,使其能够用于搜寻被困在废墟下的人。目标是让这些小型机器人能够在大型无人机无法进入的狭窄空间内,避开墙壁、瓦砾和坠落物前进。
由Kevin Chen领导的团队开发出了这种机器人的更耐用型号,其大小约相当于一盘微型磁带,重量比回形针还轻。该机器人拥有更大的翅膀,通过能够快速收缩和舒张的柔性人工肌肉飞行。研究人员指出,尽管此前的设计在物理性能上有所改进,但负责控制机器人运动的控制系统仍构成了重要限制。
新系统基于两阶段人工智能架构。第一阶段中,模型预测控制器利用数学模型预测机器人的运动,并规划翻滚、急转弯和躯干角度突然变化等高难度机动动作。该系统还会考虑机器人能够产生的力和扭矩上限。第二阶段中,第一阶段控制器生成的数据被用于训练基于深度学习的“策略”模型。这样一来,需要更高计算量的规划便被转交给一个能够在实时飞行中运行的更快速模型。
在实验中,机器人的速度提高了447%,加速度提高了255%。尽管风试图改变其飞行路线,机器人仍在11秒内连续完成了10次翻滚,并且与规划飞行路线的偏差约为4或5厘米。团队还展示了昆虫所表现出的“saccade”动作,即躯干快速倾斜并转移到新位置,随后向相反方向倾斜以停止。
研究人员计划为机器人配备机载摄像头和传感器,使其未来能够在户外飞行时不依赖外部动作捕捉系统。他们还将研究传感器能否帮助多台机器人在不发生碰撞的情况下移动并进行协同飞行。这项研究发表在Science Advances上。
背景
MIT在FikirPilot档案中并不是一个新名字:过去90天内,我们曾发布过一篇提到这一名称的新闻;该文章发表于2026年8月26日。