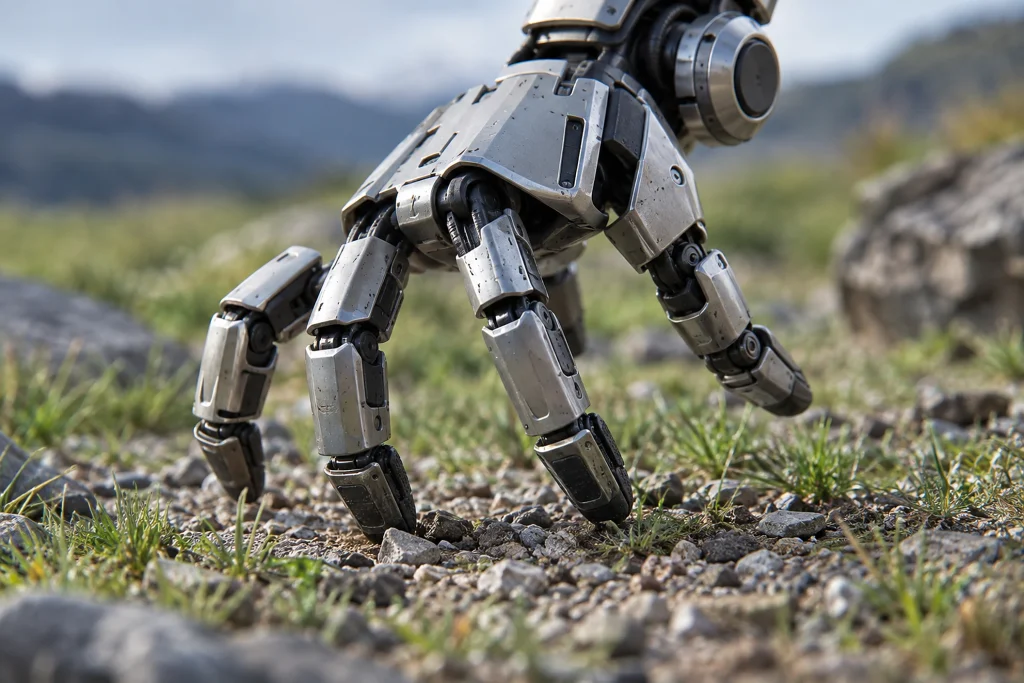
ETH Zurich的研究人员为一只商用机器手配备电池和Raspberry Pi Zero 2 W,使其能够行走。这只拥有二十个关节的机器手借助基于神经网络的软件,将手指当作腿来使用;它能够在地面上前进,将轻型物体推向目标,并按下键盘按键。
该系统利用模拟模型,通过强化学习进行训练,行走速度超过了改进后的四足运动模型。机器手接受了直线前进、转向、从跌倒中恢复以及按键等训练,但由于没有摄像头,无法独立使用键盘。在25次测试中,有21次能在二十秒内重新站起。由于行走时会向右偏移,因此需要持续进行修正;尽管如此,它还是通过了从橡胶垫、碎石到草地的十四种不同表面。
为何重要
这项研究表明,可以在同一平台上结合机器人系统的手部能力与运动能力,从而引发了对仅专注于抓取任务的设计局限性的讨论。对研究人员而言,真正的衡量标准不仅是在不同表面上前进,还包括能否在单一系统中完成从跌倒后恢复以及与物体互动等任务;这些结果表明,可以对这些能力进行综合评估。不过,由于缺少摄像头,系统无法感知周围环境并使用键盘,而向右偏移也要求持续修正运动。因此,尚待解决的问题是:当学习到的动作与感知能力相结合时,这些动作在多大程度上能够变得自主且精准。