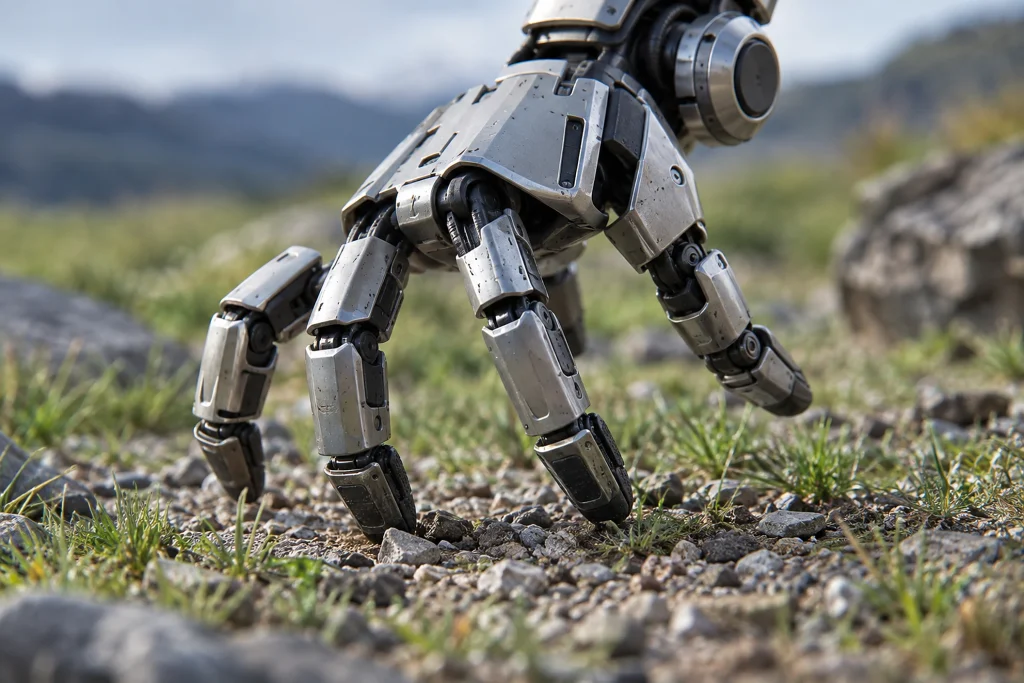
Investigadores de ETH Zurich hicieron que una mano robótica comercial pudiera caminar al equiparla con una batería y una Raspberry Pi Zero 2 W. La mano de veinte articulaciones utiliza sus dedos como piernas mediante software basado en redes neuronales; avanza por el terreno, empuja objetos ligeros hacia un objetivo y pulsa teclas de un teclado.
El sistema, entrenado mediante aprendizaje por refuerzo con un modelo de simulación, caminó más rápido que el modelo de locomoción cuadrúpeda adaptado. La mano fue entrenada para avanzar en línea recta, girar, recuperarse de caídas y pulsar teclas, pero no puede usar el teclado por sí sola porque no tiene cámara. Se incorporó en 21 de 25 pruebas en un plazo de veinte segundos. Como se desviaba hacia la derecha mientras caminaba, necesitó correcciones constantes; pese a ello, atravesó fourteen superficies diferentes, desde una alfombrilla de goma hasta grava y césped.
Por qué es importante
El estudio abre al debate los límites de los diseños centrados únicamente en tareas de agarre, al mostrar que la mano y la capacidad de movimiento pueden combinarse en una misma plataforma en sistemas robóticos. Para los investigadores, el principal criterio es que, además de poder avanzar sobre diferentes superficies, tareas como recuperarse tras una caída e interactuar con objetos puedan realizarse en un único sistema; estos resultados indican que estas capacidades pueden evaluarse conjuntamente. Sin embargo, la ausencia de cámara impide que el sistema perciba su entorno y utilice un teclado, y la desviación hacia la derecha exige una corrección continua del movimiento. Por lo tanto, la cuestión que sigue abierta es hasta qué punto los movimientos aprendidos pueden volverse independientes y precisos cuando se combinan con la capacidad de percepción.