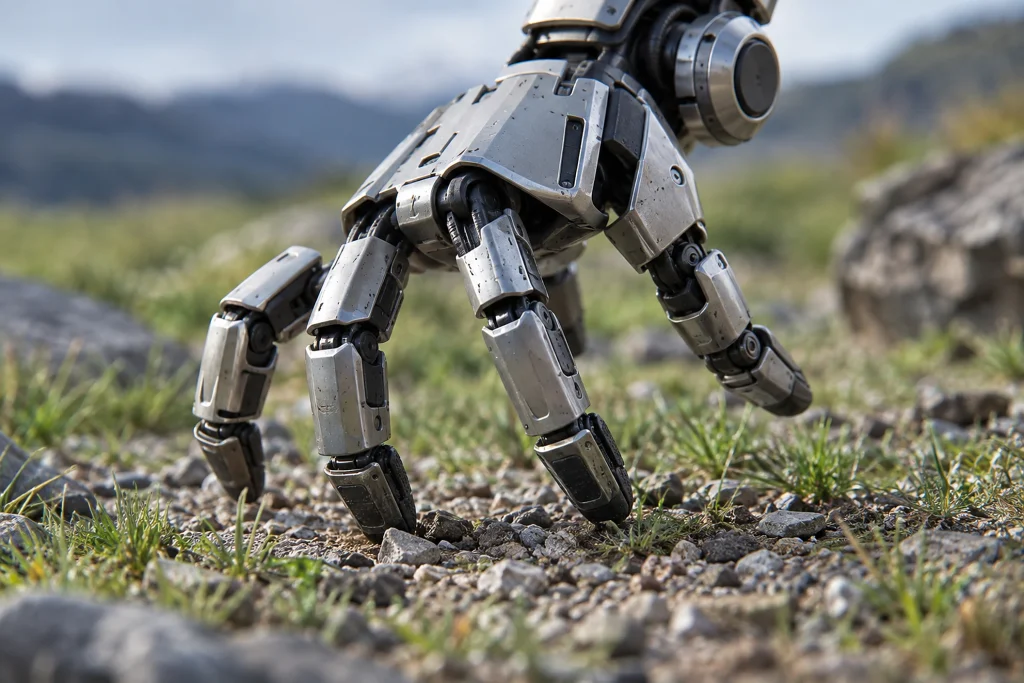
I ricercatori di ETH Zurich hanno reso capace di camminare una mano robotica commerciale dotandola di una batteria e di un Raspberry Pi Zero 2 W. La mano, con venti articolazioni, utilizza le dita come gambe grazie a un software basato su una rete neurale; si muove sul terreno, spinge oggetti leggeri verso un obiettivo e preme i tasti di una tastiera.
Addestrato con l’apprendimento per rinforzo attraverso un modello di simulazione, il sistema ha camminato più velocemente rispetto a un modello di movimento quadrupede adattato. La mano è stata addestrata a procedere in linea retta, girare, riprendersi da una caduta e premere i tasti, ma non può utilizzare la tastiera autonomamente perché non dispone di una fotocamera. Si è rialzata entro venti secondi in 21 dei 25 test. Poiché durante la camminata tendeva a spostarsi verso destra, erano necessarie correzioni continue; nonostante ciò, ha attraversato quattordici superfici diverse, dal tappetino di gomma alla ghiaia e all’erba.
Perché è importante
Lo studio dimostra che nei sistemi robotici è possibile combinare la capacità manipolativa della mano e quella locomotoria sulla stessa piattaforma, aprendo il dibattito sui limiti dei progetti incentrati esclusivamente sui compiti di presa. Per i ricercatori, il criterio principale è la possibilità di svolgere in un unico sistema compiti quali muoversi su superfici diverse, riprendersi dopo una caduta e interagire con gli oggetti; questi risultati indicano che tali capacità possono essere valutate congiuntamente. Tuttavia, l’assenza di una fotocamera impedisce al sistema di utilizzare la tastiera percependo l’ambiente circostante, mentre lo spostamento verso destra richiede una correzione costante del movimento. La questione ancora aperta è quindi fino a che punto i movimenti appresi possano diventare autonomi e precisi quando vengono combinati con la capacità di percezione.