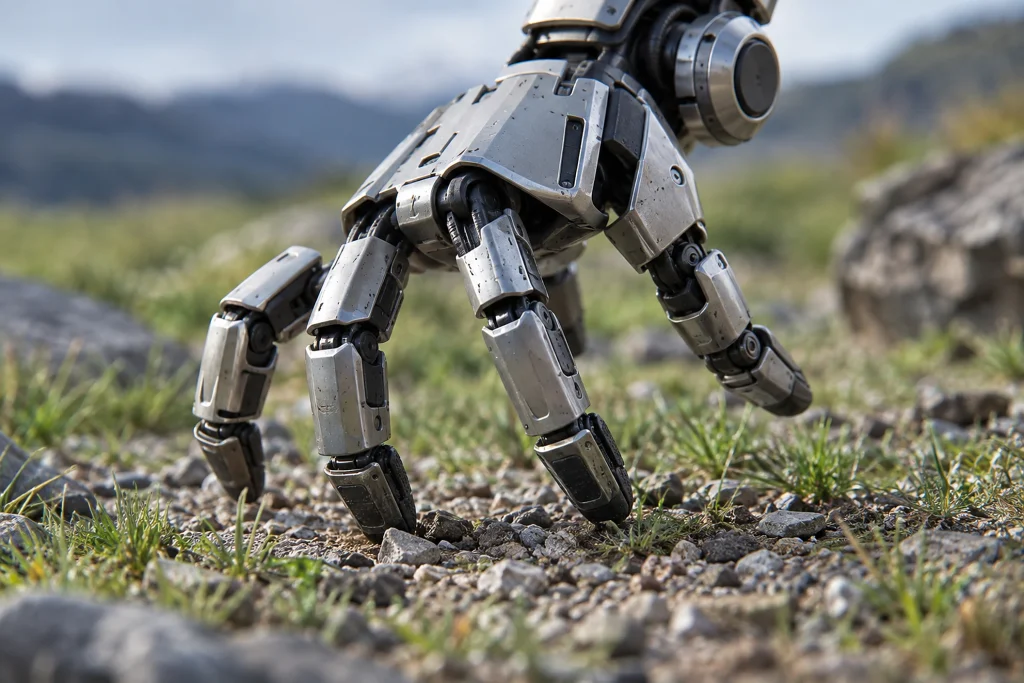
Les chercheurs d’ETH Zurich ont transformé une main robotique commerciale en un robot capable de marcher en l’équipant d’une batterie et d’un Raspberry Pi Zero 2 W. Cette main à vingt articulations utilise ses doigts comme des jambes grâce à un logiciel basé sur un réseau neuronal ; elle progresse sur différents terrains, pousse des objets légers vers une cible et appuie sur des touches de clavier.
Entraîné à l’aide de l’apprentissage par renforcement avec un modèle de simulation, le système a marché plus vite qu’un modèle de locomotion quadrupède adapté. La main a été entraînée à avancer en ligne droite, à tourner, à se relever après une chute et à appuyer sur des touches, mais elle ne peut pas utiliser seule un clavier, car elle ne dispose pas de caméra. Elle s’est redressée dans les vingt secondes lors de 21 des 25 tests. Comme elle déviait vers la droite en marchant, des corrections constantes étaient nécessaires ; malgré cela, elle a franchi quatorze surfaces différentes, du tapis en caoutchouc au gravier et à l’herbe.
Pourquoi c’est important
Cette étude montre qu’il est possible de combiner la capacité de préhension et la mobilité sur une même plateforme robotique, ouvrant le débat sur les limites des conceptions axées uniquement sur les tâches de saisie. Pour les chercheurs, le principal critère est de pouvoir accomplir au sein d’un même système des tâches telles que progresser sur différentes surfaces, se relever après une chute et interagir avec un objet ; ces résultats indiquent que ces capacités peuvent être évaluées conjointement. Toutefois, l’absence de caméra empêche le système de percevoir son environnement et d’utiliser un clavier, tandis que sa dérive vers la droite exige une correction constante de ses déplacements. La question qui reste ouverte est donc de savoir dans quelle mesure les mouvements appris pourraient devenir autonomes et précis lorsqu’ils seront associés à des capacités de perception.