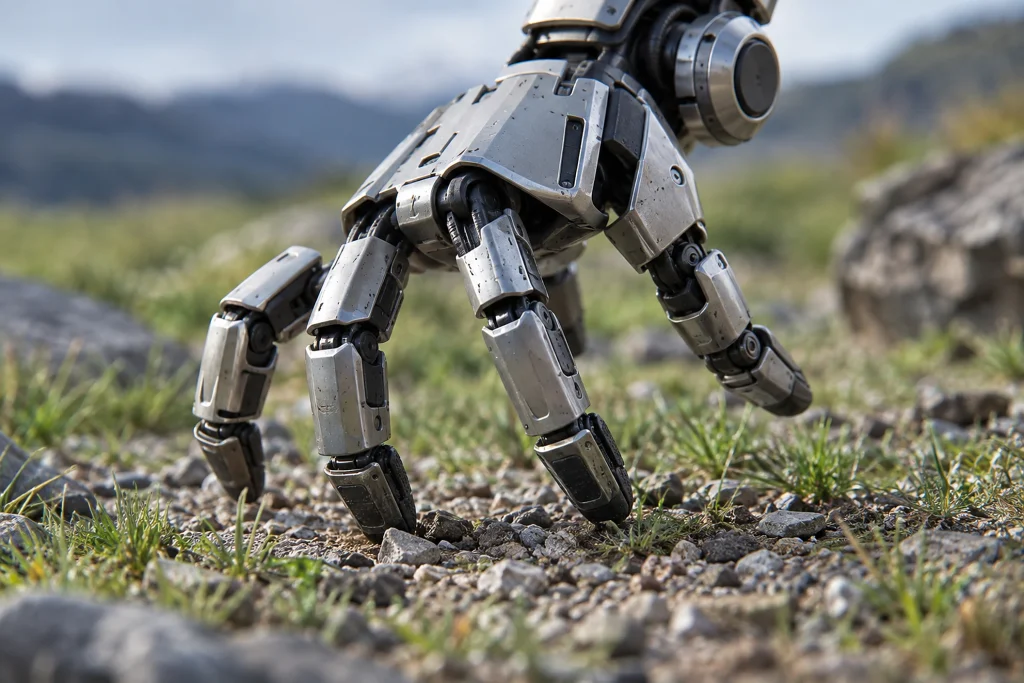
ETH Zurich araştırmacıları, ticari bir robot eli batarya ve Raspberry Pi Zero 2 W ile donatarak yürüyebilen hale getirdi. Yirmi eklemli el, sinir ağı tabanlı yazılımla parmaklarını bacak gibi kullanıyor; arazide ilerliyor, hafif nesneleri hedefe itiyor ve klavye tuşlarına basıyor.
Simülasyon modeliyle pekiştirmeli öğrenme kullanılarak eğitilen sistem, uyarlanmış dört ayaklı hareket modelinden daha hızlı yürüdü. El; düz ilerleme, dönme, düşüşten toparlanma ve tuşlara basma için eğitildi, ancak kamerası olmadığı için klavyeyi tek başına kullanamıyor. 25 testin 21’inde yirmi saniye içinde doğruldu. Yürürken sağa kaydığı için sürekli düzeltme gerekti; buna rağmen kauçuk paspastan çakıl ve çime uzanan fourteen farklı yüzeyi geçti.
Neden önemli
Çalışma, robotik sistemlerde el ve hareket kabiliyetinin aynı platformda birleştirilebileceğini göstererek, yalnızca kavrama görevlerine odaklanan tasarımların sınırlarını tartışmaya açıyor. Araştırmacılar için asıl ölçüt, farklı yüzeylerde ilerleyebilmenin yanı sıra düşüşten sonra toparlanma ve nesneyle etkileşim gibi görevlerin tek bir sistemde yürütülebilmesi; bu sonuçlar bu yeteneklerin birlikte değerlendirilebileceğine işaret ediyor. Bununla birlikte, kameranın bulunmaması sistemin çevresini algılayarak klavye kullanmasını engelliyor ve sağa kayma, hareketin sürekli düzeltilmesini gerektiriyor. Dolayısıyla açık kalan konu, öğrenilmiş hareketlerin algılama yeteneğiyle birleştirildiğinde ne ölçüde bağımsız ve hassas hale gelebileceği.