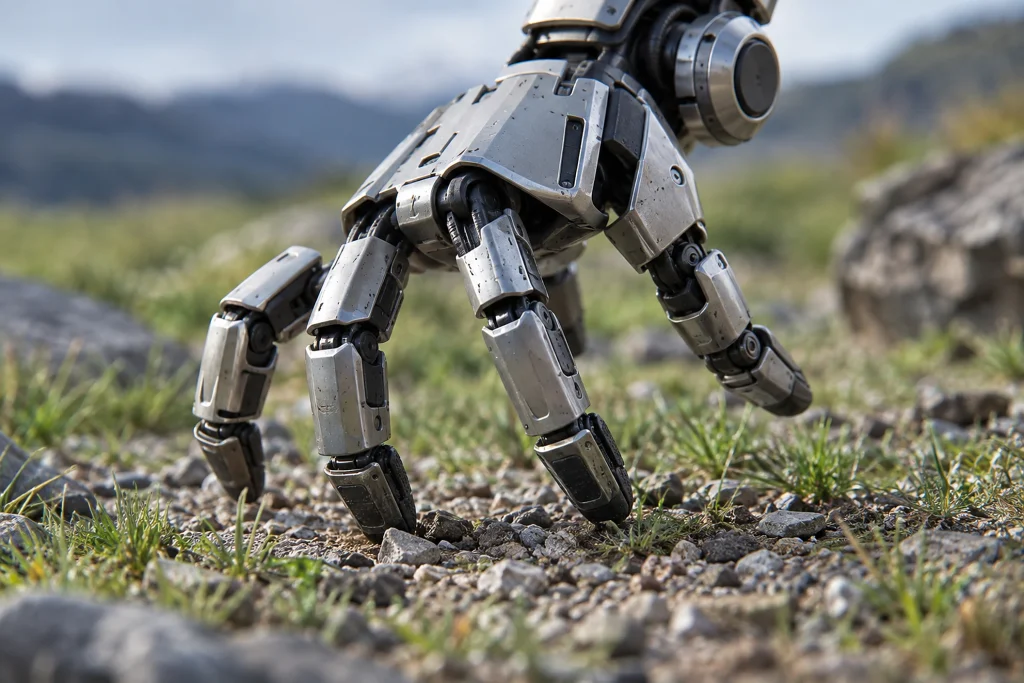
Исследователи ETH Zurich оснастили коммерческую роботизированную руку батареей и Raspberry Pi Zero 2 W, благодаря чему она смогла ходить. Рука с двадцатью суставами использует пальцы как ноги с помощью программного обеспечения на основе нейронной сети; она передвигается по местности, толкает лёгкие предметы к цели и нажимает клавиши на клавиатуре.
Система, обученная с использованием обучения с подкреплением на симуляционной модели, ходила быстрее, чем адаптированная модель движения на четырёх ногах. Руку обучили двигаться прямо, поворачиваться, восстанавливаться после падения и нажимать клавиши, однако из-за отсутствия камеры она не может самостоятельно пользоваться клавиатурой. В 21 из 25 тестов она поднялась в течение двадцати секунд. Во время ходьбы она смещалась вправо, поэтому требовалась постоянная коррекция; несмотря на это, она преодолела четырнадцать различных поверхностей — от резинового коврика до гравия и травы.
Почему это важно
Исследование показывает, что в роботизированных системах возможности руки и передвижения могут быть объединены на одной платформе, ставя под вопрос ограничения конструкций, сосредоточенных исключительно на задачах захвата. Для исследователей ключевым критерием является возможность выполнения в одной системе таких задач, как передвижение по различным поверхностям, восстановление после падения и взаимодействие с предметами; эти результаты указывают на то, что данные способности можно оценивать совместно. Вместе с тем отсутствие камеры не позволяет системе воспринимать окружающую среду и пользоваться клавиатурой, а смещение вправо требует постоянной коррекции движения. Таким образом, остаётся открытым вопрос, насколько самостоятельными и точными смогут стать освоенные движения при их объединении со способностью к восприятию.