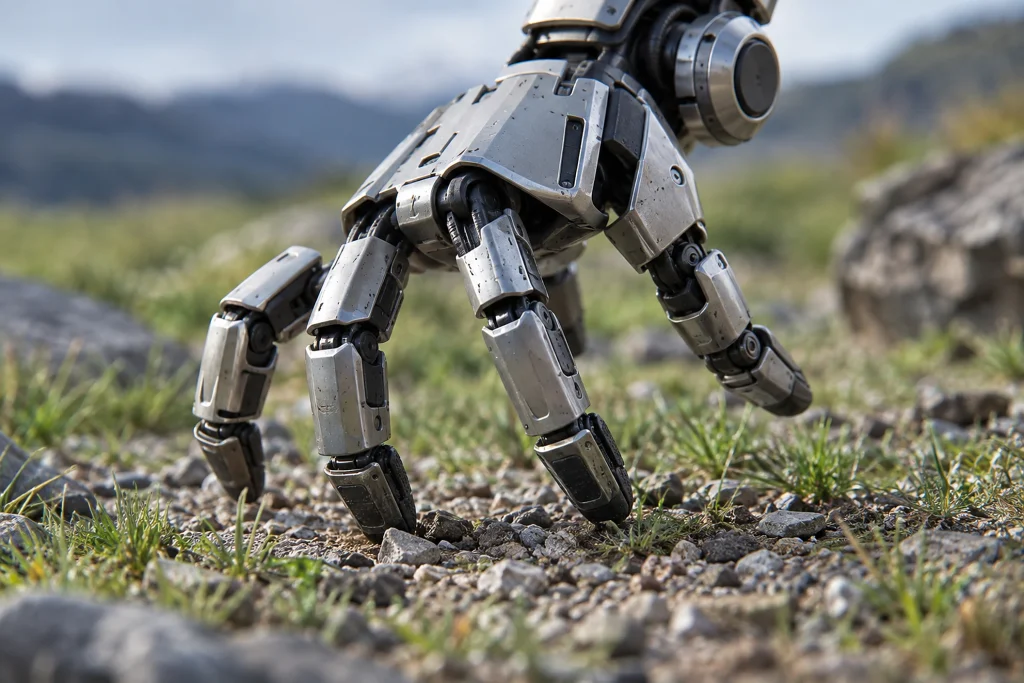
Forscher von ETH Zurich haben eine kommerzielle Roboterhand mit einem Akku und einem Raspberry Pi Zero 2 W ausgestattet und sie dadurch zum Laufen gebracht. Die Hand mit zwanzig Gelenken nutzt ihre Finger mithilfe einer auf neuronalen Netzen basierenden Software wie Beine; sie bewegt sich in unterschiedlichem Gelände fort, schiebt leichte Objekte zu einem Ziel und drückt Tasten auf einer Tastatur.
Das System wurde mithilfe von verstärkendem Lernen anhand eines Simulationsmodells trainiert und lief schneller als ein angepasstes vierbeiniges Bewegungsmodell. Die Hand wurde für geradliniges Vorwärtslaufen, Drehungen, das Aufrichten nach einem Sturz und das Drücken von Tasten trainiert, kann die Tastatur jedoch mangels Kamera nicht eigenständig bedienen. In 21 von 25 Tests richtete sie sich innerhalb von zwanzig Sekunden wieder auf. Da sie beim Laufen nach rechts abdriftete, waren fortlaufende Korrekturen erforderlich; dennoch bewältigte sie vierzehn verschiedene Oberflächen, von einer Gummimatte bis hin zu Kies und Gras.
Warum das wichtig ist
Die Studie zeigt, dass sich Hand- und Bewegungsfähigkeiten in robotischen Systemen auf einer einzigen Plattform kombinieren lassen, und stellt damit die Grenzen von Designs zur Diskussion, die sich ausschließlich auf Greifaufgaben konzentrieren. Für die Forscher besteht das eigentliche Kriterium darin, dass nicht nur die Fortbewegung auf verschiedenen Oberflächen, sondern auch Aufgaben wie das Aufrichten nach einem Sturz und die Interaktion mit Objekten in einem einzigen System ausgeführt werden können; die Ergebnisse deuten darauf hin, dass diese Fähigkeiten gemeinsam bewertet werden können. Allerdings verhindert das Fehlen einer Kamera, dass das System seine Umgebung wahrnimmt und die Tastatur bedient, während die Rechtsdrift eine kontinuierliche Korrektur der Bewegung erforderlich macht. Offen bleibt daher die Frage, in welchem Maß erlernte Bewegungen durch ihre Kombination mit Wahrnehmungsfähigkeiten unabhängig und präzise werden können.