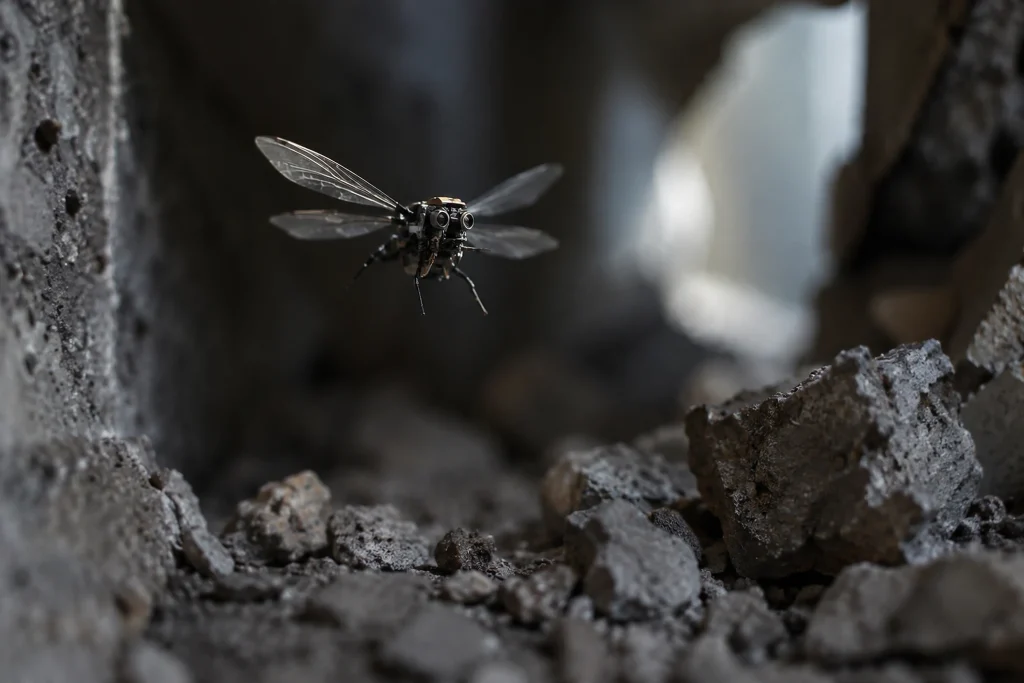
Исследователи MIT разработали систему управления на основе искусственного интеллекта, повышающую скорость и манёвренность летающих роботов размером с насекомое, которые можно использовать для поиска людей, оказавшихся под завалами. Предполагается, что небольшие роботы смогут перемещаться в узких пространствах, недоступных для крупных дронов, избегая стен, обломков и падающих предметов.
Команда под руководством Kevin Chen разработала более прочную модель робота размером примерно с микрокассету и весом меньше канцелярской скрепки. Робот с более крупными крыльями летает благодаря мягким искусственным мышцам, которые быстро сокращаются и расслабляются. Исследователи отметили, что, несмотря на физические улучшения в предыдущих конструкциях, система управления движениями робота оставалась существенным ограничением.
Новая система основана на двухэтапной архитектуре искусственного интеллекта. На первом этапе модельный предиктивный контроллер, который прогнозирует движения робота с помощью математической модели, планирует сложные манёвры, такие как кувырки, резкие повороты и внезапные изменения угла наклона корпуса. Эта система также учитывает ограничения по силе и крутящему моменту, которые способен создавать робот. На втором этапе данные, полученные первым контроллером, используются для обучения модели «политики» на основе глубокого обучения. Благодаря этому планирование, требующее более интенсивных вычислений, передаётся более быстрой модели, способной работать во время полёта в реальном времени.
В экспериментах скорость робота увеличилась на 447 процентов, а ускорение — на 255 процентов. Несмотря на попытки ветра изменить его траекторию, робот за 11 секунд подряд совершил 10 кувырков и отклонился от запланированной траектории полёта примерно на 4 или 5 сантиметров. Команда также продемонстрировала характерное для насекомых движение «saccade», при котором корпус быстро наклоняется, переходя в новое положение, а затем наклоняется в противоположную сторону, чтобы остановиться.
Исследователи намерены в будущем оснастить роботов встроенными камерами и датчиками, чтобы они могли летать на открытом воздухе, не полагаясь на внешние системы захвата движения. Также будет изучено, смогут ли датчики помогать нескольким роботам двигаться без столкновений и продвигаться скоординированно. Работа опубликована в Science Advances.
Предыстория
MIT — не новое имя в архиве FikirPilot: за последние 90 дней мы опубликовали новость, в которой упоминалось это название; та статья датирована 26 августа 2026 года.