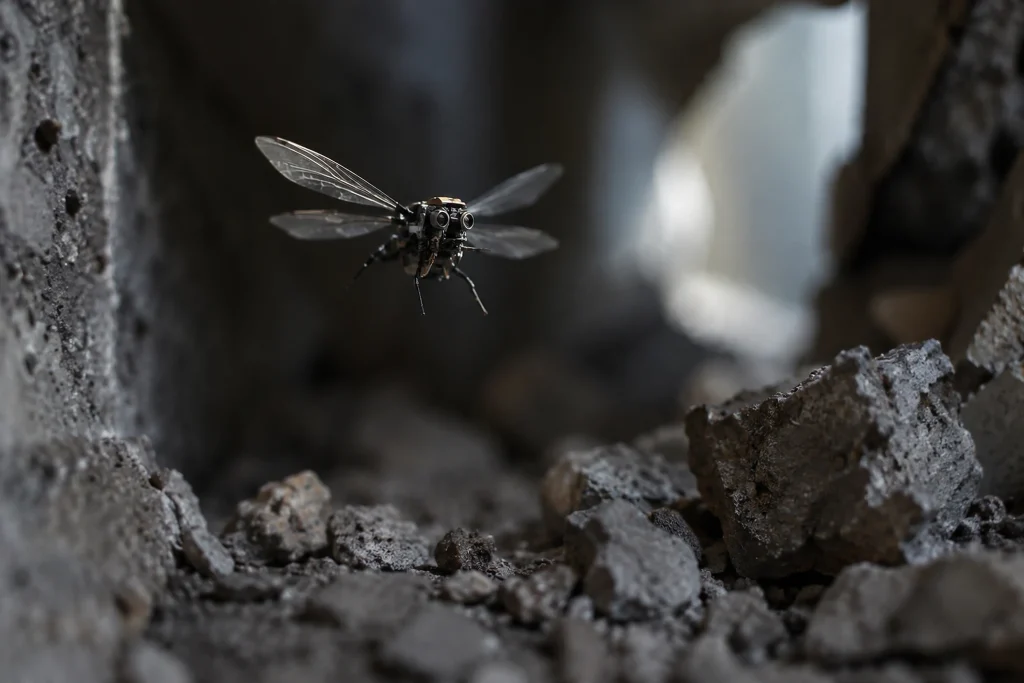
MITの研究者らは、がれきの下に取り残された人を捜索するために利用できる、昆虫サイズの飛行ロボットの速度と俊敏性を高めるAIベースの制御システムを開発した。小型ロボットが、大型ドローンでは入り込めない狭い空間で、壁やがれき、落下物を避けながら移動することを目指している。
Kevin Chen率いるチームは、マイクロカセットほどの大きさで、クリップよりも軽いロボットの耐久性を高めたモデルを開発した。より大きな翼を備えたロボットは、素早く収縮・弛緩する柔らかな人工筋肉によって飛行する。研究者らは、従来の設計では物理的な改良が進んだにもかかわらず、ロボットの動きを制御するシステムが大きな制約になっていたと指摘した。
新システムは、2段階のAIアーキテクチャに基づいている。第1段階では、ロボットの動きを数学モデルで予測するモデル予測制御器が、宙返り、急旋回、胴体の角度の急激な変化といった難しい操縦を計画する。このシステムは、ロボットが生み出せる力とトルクの限界も考慮する。第2段階では、第1の制御器が生成したデータを使って、深層学習ベースの「ポリシー」モデルを訓練する。これにより、より多くの計算を必要とする計画処理を、リアルタイム飛行で動作できる、より高速なモデルに移行できる。
実験では、ロボットの速度が447%、加速度が255%向上した。ロボットは、風によって進路を変えられようとしたにもかかわらず、11秒で連続10回の宙返りを行い、計画された飛行経路から約4または5センチメートル離れた。チームはまた、昆虫に見られる、胴体を素早く傾けて新たな位置に移し、反対方向に傾けて停止する「saccade」運動も実演した。
研究者らは、ロボットに内蔵カメラとセンサーを搭載し、将来的には屋外で外部のモーションキャプチャシステムに依存せず飛行できるようにすることを目指している。センサーによって、複数のロボットが衝突せずに移動し、協調して進めるようになるかどうかも調査される。この研究はScience Advancesに掲載された。
背景
MITは、FikirPilotのアーカイブにおいて新しい名前ではない。過去90日間に、この名前が登場するニュースを1本掲載しており、その記事の日付は2026年8月26日だった。