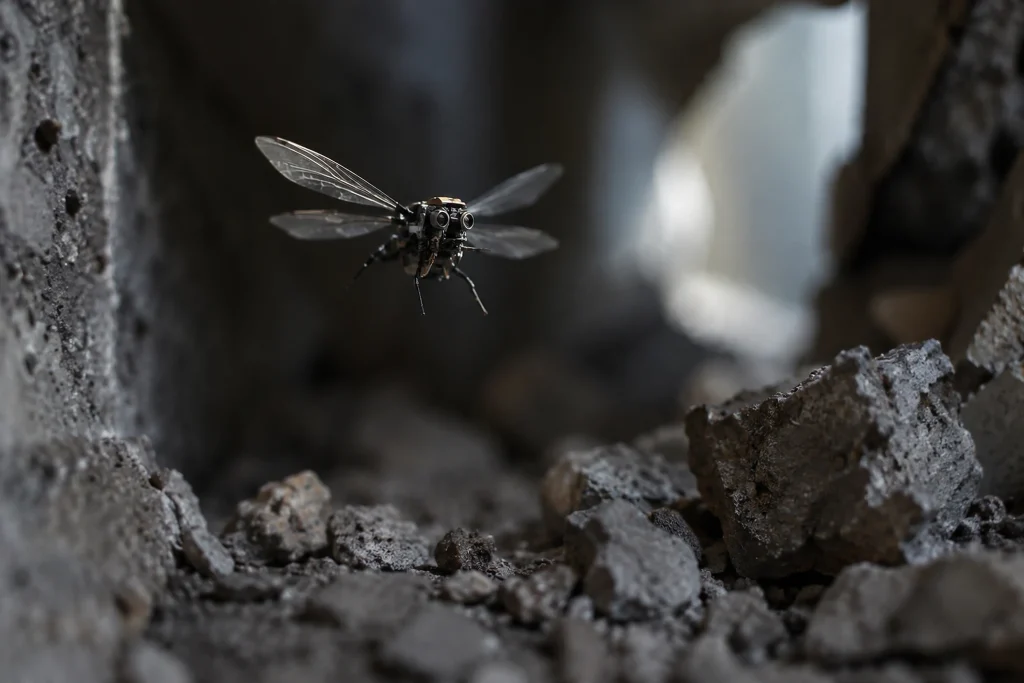
MIT-Forschende haben ein KI-basiertes Steuerungssystem entwickelt, das die Geschwindigkeit und Wendigkeit fliegender Roboter in Insektengröße erhöht, die bei der Suche nach unter Trümmern eingeschlossenen Menschen eingesetzt werden könnten. Die kleinen Roboter sollen sich in engen Bereichen bewegen, in die größere Drohnen nicht gelangen können, und dabei Wänden, Schutt und herabfallenden Gegenständen ausweichen.
Das von Kevin Chen geleitete Team entwickelte ein widerstandsfähigeres Modell des Roboters, der ungefähr so groß wie eine Mikrokassette und leichter als eine Büroklammer ist. Der Roboter mit größeren Flügeln fliegt mithilfe weicher künstlicher Muskeln, die sich schnell zusammenziehen und entspannen. Die Forschenden erklärten, dass das Steuerungssystem, das die Bewegungen des Roboters kontrolliert, trotz physischer Verbesserungen bei früheren Entwürfen eine erhebliche Einschränkung dargestellt habe.
Das neue System basiert auf einer zweistufigen KI-Architektur. In der ersten Stufe plant ein modellprädiktiver Regler, der die Bewegungen des Roboters mithilfe eines mathematischen Modells vorhersagt, anspruchsvolle Manöver wie Überschläge, scharfe Kurven und plötzliche Änderungen des Körperwinkels. Dieses System berücksichtigt auch die Grenzen der Kräfte und Drehmomente, die der Roboter erzeugen kann. In der zweiten Stufe werden die vom ersten Regler erzeugten Daten genutzt, um ein auf Deep Learning basierendes „Policy“-Modell zu trainieren. Dadurch wird die rechenintensivere Planung an ein schnelleres Modell übertragen, das im Flug in Echtzeit eingesetzt werden kann.
In den Experimenten stieg die Geschwindigkeit des Roboters um 447 Prozent und seine Beschleunigung um 255 Prozent. Obwohl der Wind versuchte, seine Route zu verändern, absolvierte der Roboter in 11 Sekunden 10 Überschläge hintereinander und wich etwa 4 oder 5 Zentimeter von der geplanten Flugbahn ab. Das Team demonstrierte außerdem die bei Insekten beobachtete „Saccade“-Bewegung, bei der sich der Körper schnell neigt, in eine neue Position gelangt und durch eine Neigung in die entgegengesetzte Richtung zum Stillstand kommt.
Die Forschenden wollen den Robotern integrierte Kameras und Sensoren hinzufügen, damit sie künftig im Außenbereich fliegen können, ohne auf externe Motion-Capture-Systeme angewiesen zu sein. Untersucht werden soll auch, ob die Sensoren mehreren Robotern dabei helfen können, sich kollisionsfrei und koordiniert fortzubewegen. Die Studie wurde in Science Advances veröffentlicht.
Hintergrund
MIT ist im Archiv von FikirPilot kein neuer Name: In den vergangenen 90 Tagen haben wir eine Nachricht veröffentlicht, in der dieser Name erwähnt wurde; der Artikel ist vom 26. August 2026.