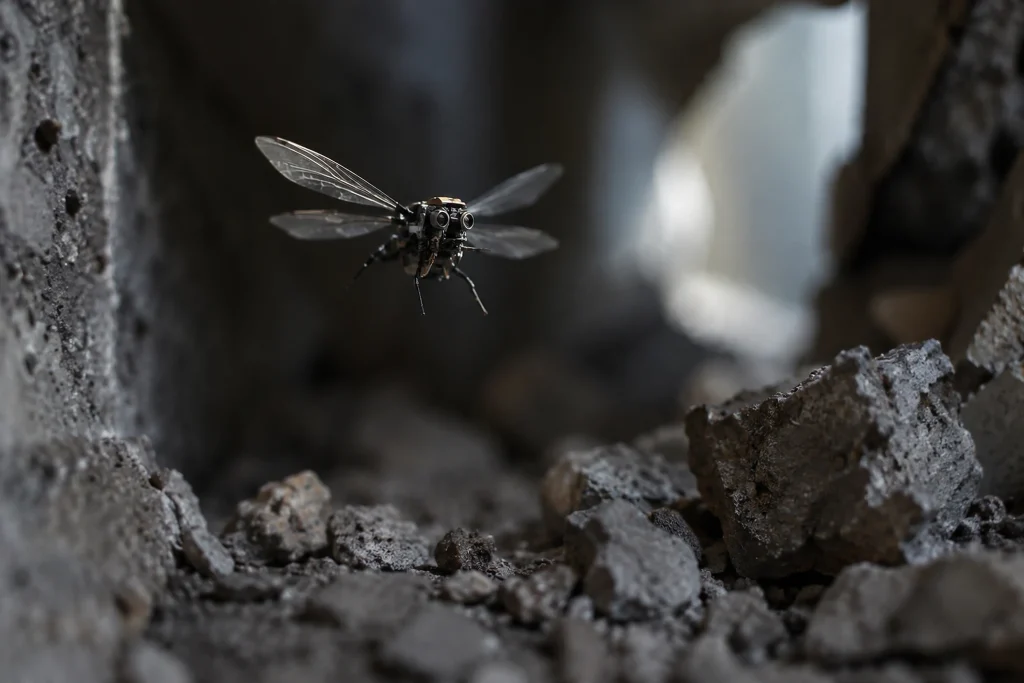
I ricercatori del MIT hanno sviluppato un sistema di controllo basato sull’intelligenza artificiale che aumenta la velocità e l’agilità di robot volanti delle dimensioni di insetti, utilizzabili per cercare persone intrappolate sotto le macerie. L’obiettivo è consentire ai piccoli robot di muoversi in spazi stretti dove i droni più grandi non possono entrare, evitando pareti, detriti e oggetti in caduta.
Il team guidato da Kevin Chen ha sviluppato un modello più resistente del robot, grande all’incirca quanto una microcassetta e più leggero di una graffetta. Il robot, dotato di ali più grandi, vola grazie a morbidi muscoli artificiali che si contraggono e si rilassano rapidamente. I ricercatori hanno osservato che, nonostante i miglioramenti fisici apportati ai progetti precedenti, il sistema di controllo che gestiva i movimenti del robot costituiva una limitazione significativa.
Il nuovo sistema si basa su un’architettura di intelligenza artificiale a due fasi. Nella prima fase, un controllore a previsione del modello, che prevede i movimenti del robot attraverso un modello matematico, pianifica manovre complesse come capriole, virate strette e improvvisi cambiamenti dell’angolo del corpo. Questo sistema tiene conto anche dei limiti di forza e coppia che il robot può generare. Nella seconda fase, invece, i dati prodotti dal primo controllore vengono utilizzati per addestrare un modello di “politica” basato sul deep learning. In questo modo, la pianificazione che richiede calcoli più intensivi viene trasferita a un modello più rapido, in grado di funzionare durante il volo in tempo reale.
Negli esperimenti, la velocità del robot è aumentata del 447 per cento, mentre la sua accelerazione è aumentata del 255 per cento. Sebbene il vento cercasse di modificare la sua traiettoria, il robot ha eseguito 10 capriole consecutive in 11 secondi, allontanandosi di circa 4 o 5 centimetri dalla traiettoria di volo pianificata. Il team ha inoltre mostrato il movimento di “saccade” osservato negli insetti, che consente al corpo di inclinarsi rapidamente e passare a una nuova posizione, per poi fermarsi inclinandosi nella direzione opposta.
I ricercatori mirano a far volare i robot all’aperto in futuro senza dipendere da sistemi esterni di motion capture, aggiungendo telecamere e sensori integrati. Sarà inoltre esaminato se i sensori possano aiutare più robot a muoversi senza collidere e a procedere in modo coordinato. Lo studio è stato pubblicato su Science Advances.
Contesto
MIT non è un nome nuovo nell’archivio di FikirPilot: negli ultimi 90 giorni abbiamo pubblicato una notizia in cui compare questo nome; l’articolo è datato 26 agosto 2026.