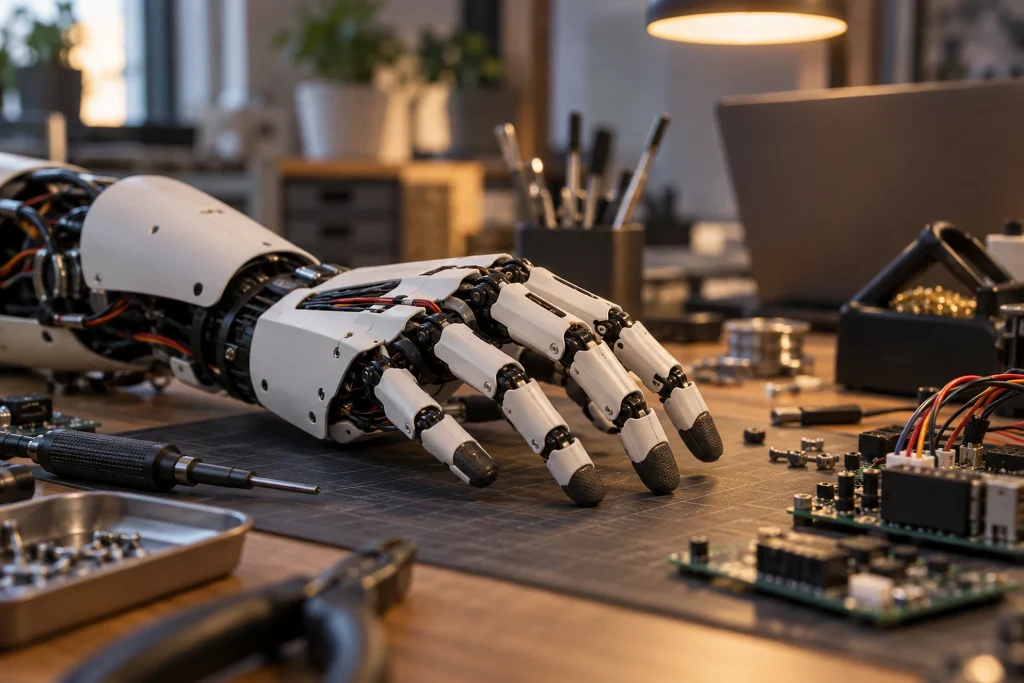
Vittorio Lumare’ın düşük maliyetli Yeah Hand’i, robot ellerdeki temel sorun olan el becerisini geliştirmeyi amaçlıyor. Büyük ölçümü 3D baskılı olan el, parmaklarda aktüatör yerine hareketi ileten balıkçı misinası tendonlarıyla çalışan beş servo motor kullanıyor. Sürtünmeyi ve aşırı ısınmayı azaltmak için tendonlar PTFE Bowden tüplerinden geçirilmiş; testlerde el, 800 açma-kapama döngüsünü aşırı ısınmadan tamamlamış. Sekiz kilograma kadar kaldırabiliyor ve beş kg kavrama gücü uyguluyor. Silikon yüzeyler düzgün nesnelerin tutulmasını, başparmak tırnakları ise küçük nesnelerin alınmasını sağlıyor.
- Robotik sürüm: Çeşitli montaj flanşları ve ROS sürücüsü bulunuyor.
- Deneysel protez sürüm: Temel farkı montaj biçimi.
El, parmak konumunu algılayıp hareketi yansıtan esnek sensörlü bir eldivenle de kontrol edilebiliyor.
Neden önemli
Yeah Hand’in önemi, robot ellerde hareket kabiliyeti ile üretim maliyeti arasındaki dengeyi daha erişilebilir bir tasarım üzerinden ele almasıdır. Servo motorlardan ayrı aktüatörler yerine tendon temelli iletim kullanılması, elin kontrol ve mekanik düzenini robotik el geliştiren araştırmacılar için incelenebilir bir seçenek haline getiriyor. Robotik sürümdeki montaj seçenekleri ve ROS sürücüsü, farklı sistemlere uyarlanmasını değerlendirmek isteyen ekipler açısından önem taşıyor. Deneysel protez sürümünün bulunması ise aynı mekanik yaklaşımın insan kullanımına dönük bir bağlamda da sınandığını gösteriyor. Ancak mevcut bilgiler, bu sürümün gerçek kullanım koşullarındaki dayanıklılığı, kullanıcı güvenliği ve günlük işlevlerdeki yeterliliği hakkında sonuç vermiyor.