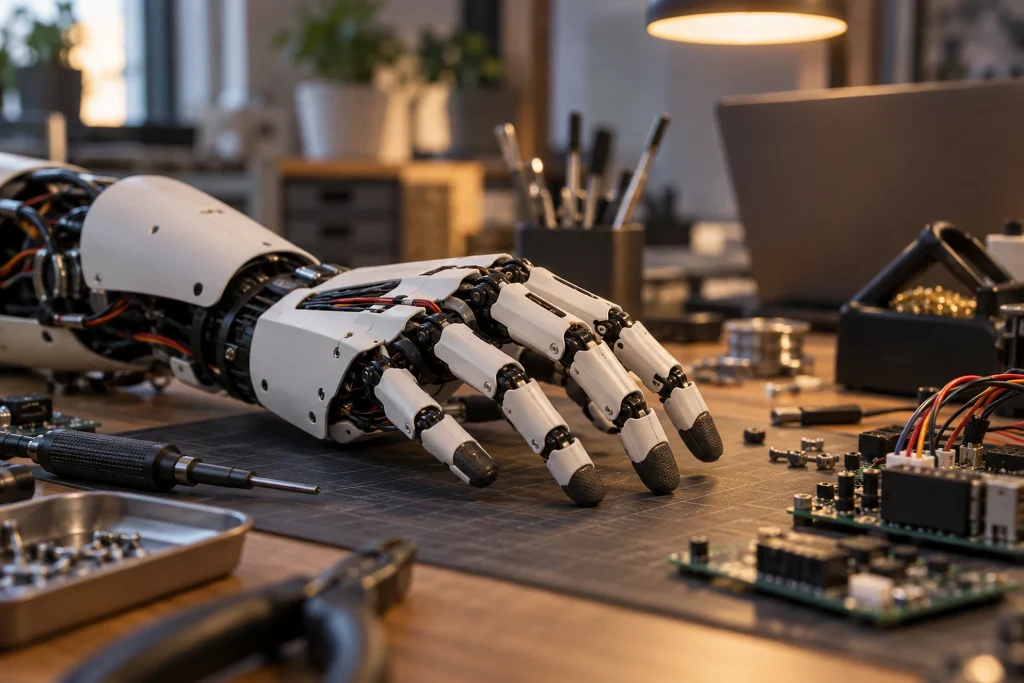
La Yeah Hand de bajo coste de Vittorio Lumare pretende mejorar la destreza manual, uno de los principales problemas de las manos robóticas. La mano, cuya mayor parte está impresa en 3D, utiliza cinco servomotores que funcionan con tendones de hilo de pesca que transmiten el movimiento en lugar de actuadores en los dedos. Para reducir la fricción y el sobrecalentamiento, los tendones pasan por tubos Bowden de PTFE; en las pruebas, la mano completó 800 ciclos de apertura y cierre sin sobrecalentarse. Puede levantar hasta ocho kilogramos y aplicar una fuerza de agarre de cinco kg. Las superficies de silicona permiten sujetar objetos lisos, mientras que las uñas de los pulgares facilitan recoger objetos pequeños.
- Versión robótica: incluye varias bridas de montaje y un controlador ROS.
- Versión protésica experimental: la principal diferencia es la forma de montaje.
La mano también puede controlarse con un guante equipado con sensores flexibles que detectan la posición de los dedos y reflejan el movimiento.
Por qué es importante
La importancia de Yeah Hand radica en que aborda el equilibrio entre la capacidad de movimiento y el coste de fabricación de las manos robóticas mediante un diseño más accesible. El uso de una transmisión basada en tendones en lugar de actuadores independientes de los servomotores convierte la disposición de control y mecánica de la mano en una opción que los investigadores que desarrollan manos robóticas pueden estudiar. Las opciones de montaje y el controlador ROS de la versión robótica son importantes para los equipos que quieran evaluar su adaptación a distintos sistemas. La existencia de una versión protésica experimental también muestra que el mismo enfoque mecánico se ha probado en un contexto orientado al uso humano. Sin embargo, la información disponible no permite extraer conclusiones sobre la durabilidad de esta versión en condiciones de uso real, la seguridad del usuario ni su suficiencia para las funciones cotidianas.