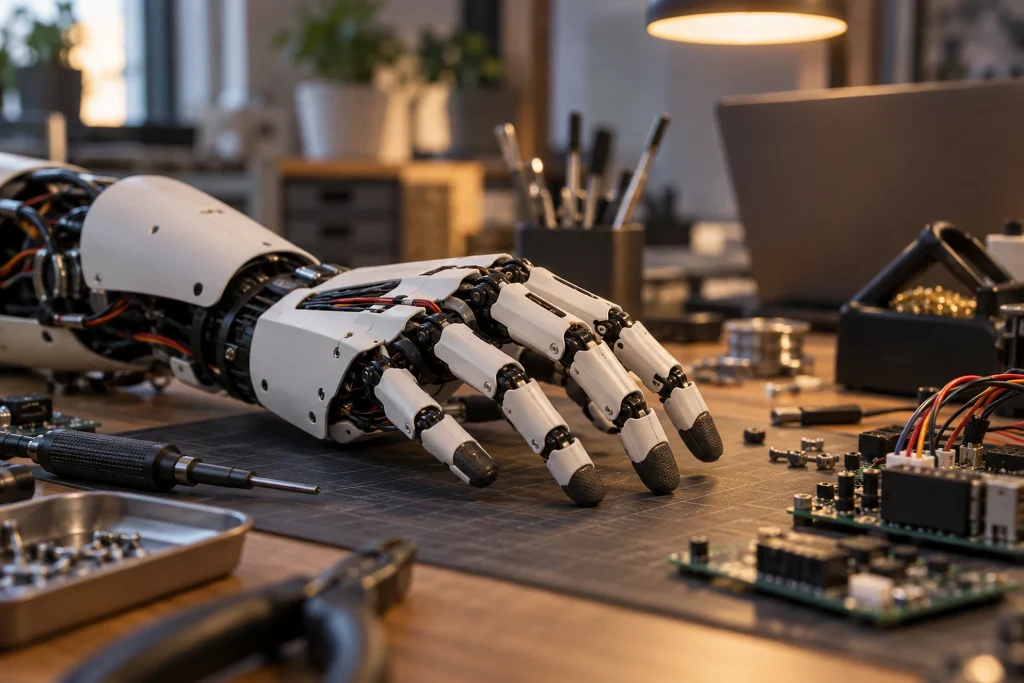
Vittorio Lumares kostengünstige Yeah Hand zielt darauf ab, die Geschicklichkeit zu verbessern, die ein grundlegendes Problem bei Roboterhänden darstellt. Die Hand, deren größter Teil 3D-gedruckt ist, verwendet fünf Servomotoren, die statt Aktuatoren in den Fingern mit Sehnen aus Angelschnur arbeiten, die die Bewegung übertragen. Um Reibung und Überhitzung zu reduzieren, wurden die Sehnen durch PTFE-Bowdenzüge geführt; in Tests absolvierte die Hand 800 Öffnungs- und Schließzyklen ohne Überhitzung. Sie kann bis zu acht Kilogramm heben und eine Greifkraft von fünf kg ausüben. Silikonoberflächen ermöglichen das Greifen glatter Gegenstände, während Daumennägel das Aufnehmen kleiner Gegenstände erleichtern.
- Robotikversion: Sie verfügt über verschiedene Montageflansche und einen ROS-Treiber.
- Experimentelle Prothesenversion: Der grundlegende Unterschied besteht in der Art der Montage.
Die Hand kann auch mit einem Handschuh mit flexiblen Sensoren gesteuert werden, der die Position der Finger erfasst und die Bewegung widerspiegelt.
Warum das wichtig ist
Die Bedeutung der Yeah Hand liegt darin, dass sie das Verhältnis zwischen Beweglichkeit und Herstellungskosten bei Roboterhänden mit einem zugänglicheren Design angeht. Die Verwendung einer sehnenbasierten Kraftübertragung anstelle separater Aktuatoren für die Servomotoren macht die Steuerung und den mechanischen Aufbau der Hand zu einer untersuchenswerten Option für Forschungsteams, die Roboterhände entwickeln. Die Montageoptionen und der ROS-Treiber der Robotikversion sind für Teams von Bedeutung, die ihre Anpassung an verschiedene Systeme prüfen möchten. Das Vorhandensein einer experimentellen Prothesenversion zeigt außerdem, dass derselbe mechanische Ansatz auch in einem auf die Nutzung durch Menschen ausgerichteten Kontext erprobt wird. Die vorliegenden Informationen erlauben jedoch keine Aussagen über die Haltbarkeit dieser Version unter realen Einsatzbedingungen, die Sicherheit der Nutzer und ihre Eignung für alltägliche Funktionen.