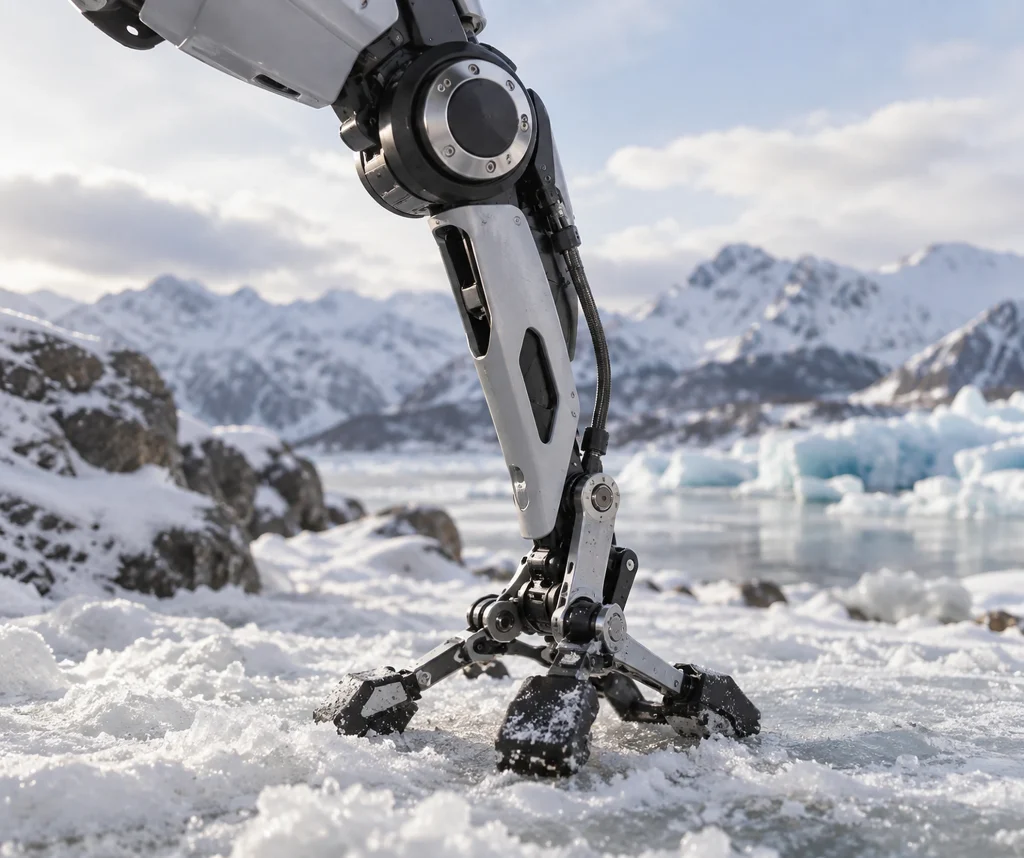
Toronto Üniversitesi mühendislik öğrencileri, dört pervanenin itiş gücüyle hareket eden tek bacaklı bir zıplayan robot geliştirdi. Yaylı bacağındaki döner ve çıkıntılı ayak, yumuşak kumdan sert buza farklı zeminlere uyum sağlıyor.
İlk denemelerde kullanılan sivri uç başarısız olurken yeni tasarım robotun engelleri aşmasını ve Kanada kışında ilerlemesini sağlıyor.
Neden önemli
Bu çalışma, tek bacaklı bir robotun yalnızca sıçrama hareketine değil, zemin koşullarına uyum sağlayan ayak tasarımına da bağlı olduğunu gösteriyor. Bu yönüyle proje, yumuşak ve sert yüzeyler arasında geçiş yapan hareketli robotların tasarımında mekanik uyarlamanın rolünü ortaya koyuyor. Öğrenciler açısından önceki sivri uçlu çözümün değiştirilmesi, robot geliştirmede ilk fikrin başarısızlığının tasarım sürecinin parçası olduğunu somutlaştırıyor. Ancak mevcut bilgiler, robotun farklı zeminlerde ne kadar süre dengeli çalışabildiğini, hızını ve gerçek kullanım alanlarını açıklamıyor; bu nedenle performansın kapsamı şimdilik denemelerdeki zemin çeşitliliğiyle sınırlı değerlendirilebilir ve uygulama sınırları açık kalıyor.