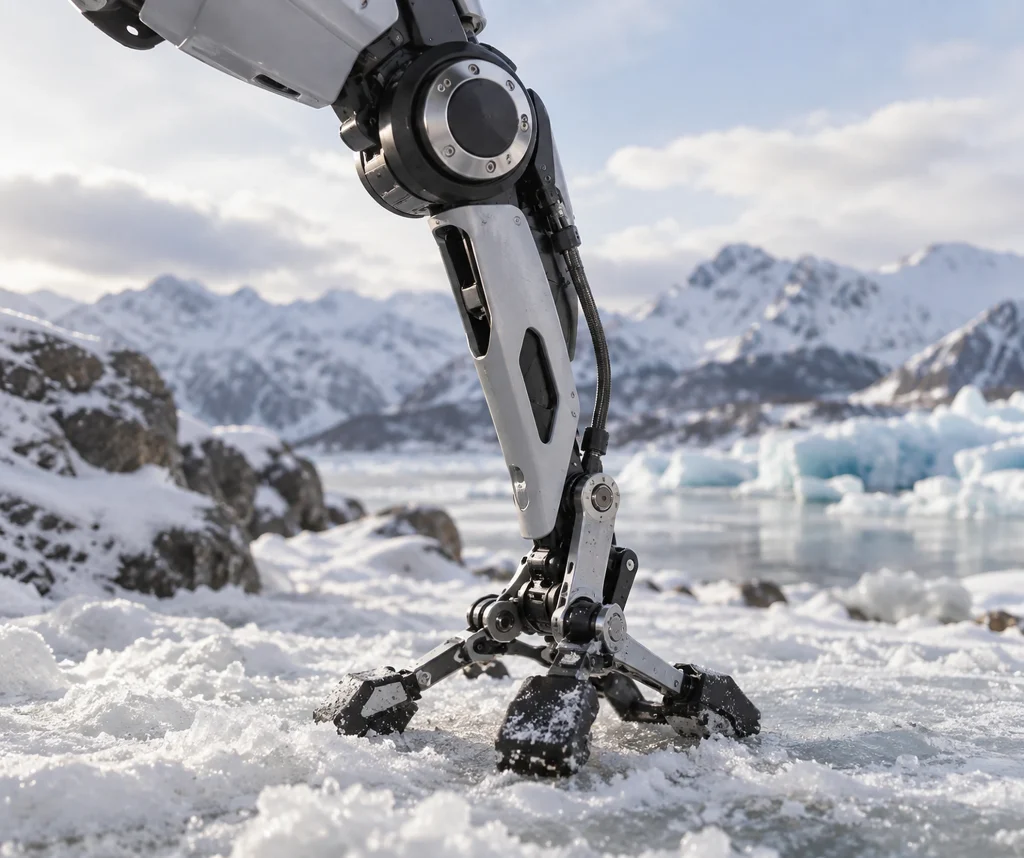
Ingenieurstudenten der University of Toronto haben einen einbeinigen Sprungroboter entwickelt, der durch den Schub von vier Propellern bewegt wird. Sein rotierender und hervorstehender Fuß am federnden Bein passt sich unterschiedlichen Untergründen an – von weichem Sand bis zu hartem Eis.
Während die bei den ersten Versuchen verwendete Spitze scheiterte, ermöglicht das neue Design dem Roboter, Hindernisse zu überwinden und im kanadischen Winter voranzukommen.
Warum das wichtig ist
Die Studie zeigt, dass ein einbeiniger Roboter nicht nur von seiner Sprungbewegung, sondern auch von einer an die Bodenbedingungen angepassten Fußkonstruktion abhängt. Damit verdeutlicht das Projekt die Rolle der mechanischen Anpassung bei der Entwicklung mobiler Roboter, die zwischen weichen und harten Oberflächen wechseln. Für die Studierenden veranschaulicht die Änderung der früheren Lösung mit einer Spitze konkret, dass das Scheitern der ersten Idee Teil des Entwicklungsprozesses eines Roboters ist. Die derzeit verfügbaren Informationen erklären jedoch nicht, wie lange der Roboter auf unterschiedlichen Untergründen stabil arbeiten kann, wie hoch seine Geschwindigkeit ist und wo er tatsächlich eingesetzt werden kann. Daher lässt sich der Leistungsumfang vorerst nur anhand der Vielfalt der in den Versuchen verwendeten Untergründe bewerten, und die Grenzen der Anwendung bleiben offen.