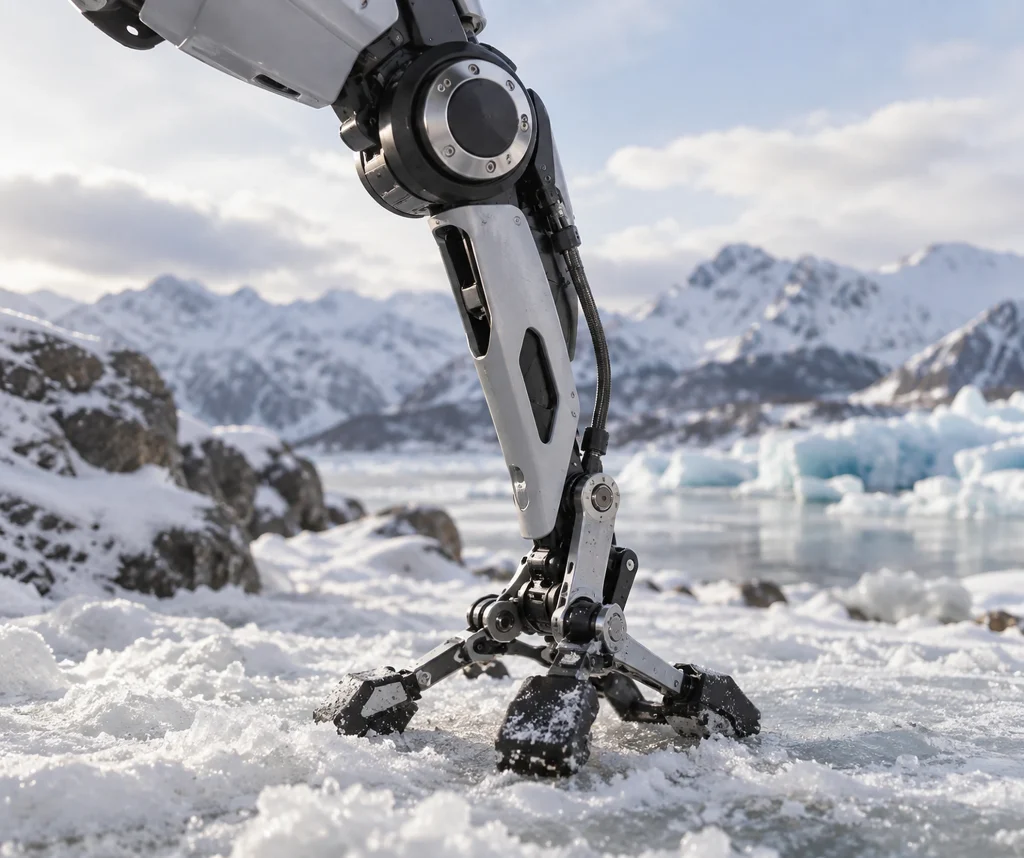
Gli studenti di ingegneria dell’Università di Toronto hanno sviluppato un robot saltatore monopode che si muove grazie alla spinta di quattro eliche. Il piede rotante e sporgente della sua gamba a molla si adatta a diversi tipi di terreno, dalla sabbia soffice al ghiaccio duro.
Mentre la punta affilata utilizzata nei primi test si è rivelata inefficace, il nuovo design consente al robot di superare gli ostacoli e avanzare durante l’inverno canadese.
Perché è importante
Questo lavoro dimostra che un robot monopode dipende non solo dal movimento di salto, ma anche da un design del piede in grado di adattarsi alle condizioni del terreno. In questo senso, il progetto mette in evidenza il ruolo dell’adattamento meccanico nella progettazione di robot mobili che passano da superfici soffici a superfici dure. Per gli studenti, la sostituzione della precedente soluzione con punta affilata rende concreto il fatto che il fallimento dell’idea iniziale sia parte del processo di progettazione nello sviluppo dei robot. Tuttavia, le informazioni disponibili non spiegano per quanto tempo il robot riesca a funzionare in modo stabile su terreni diversi, quale sia la sua velocità né quali siano i suoi ambiti di utilizzo reali; pertanto, per il momento, l’entità delle prestazioni può essere valutata solo in base alla varietà dei terreni affrontati nei test, mentre i limiti applicativi restano ancora da chiarire.