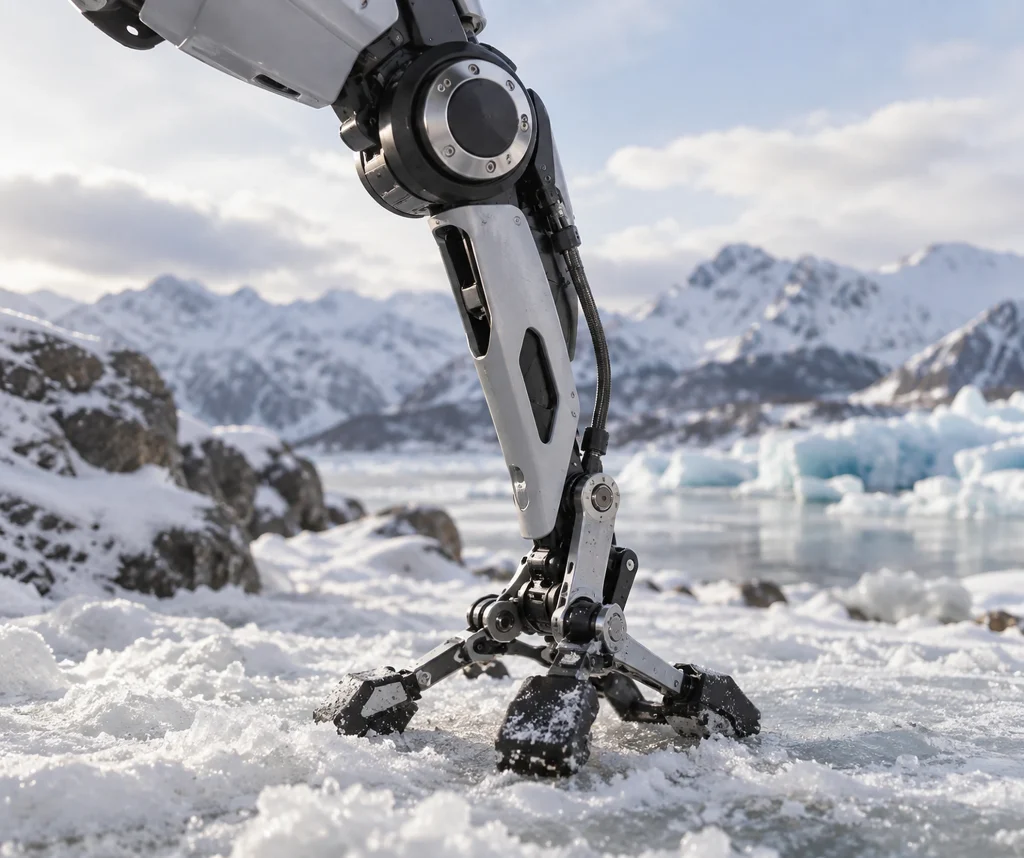
Toronto Üniversitesi的工程专业学生开发出一种单腿跳跃机器人,它依靠四个螺旋桨的推力移动。其弹簧腿上的旋转式凸出足部能够适应从松软沙地到坚硬冰面的不同地面。
早期测试中使用的尖头设计以失败告终,而新的设计使机器人能够跨越障碍,并在加拿大冬季环境中前进。
为何重要
这项研究表明,单腿机器人不仅取决于跳跃动作,也取决于能够适应地面条件的足部设计。从这一角度看,该项目展现了机械适应性在设计能够在软硬表面之间切换的移动机器人中的作用。对学生而言,改进此前的尖头方案具体说明了:在机器人开发过程中,最初构想的失败也是设计过程的一部分。然而,现有信息并未说明机器人在不同地面上能够稳定运行多长时间、其速度以及实际应用领域;因此,目前只能根据测试中涉及的地面类型多样性对其性能范围进行评估,应用边界仍不明确。