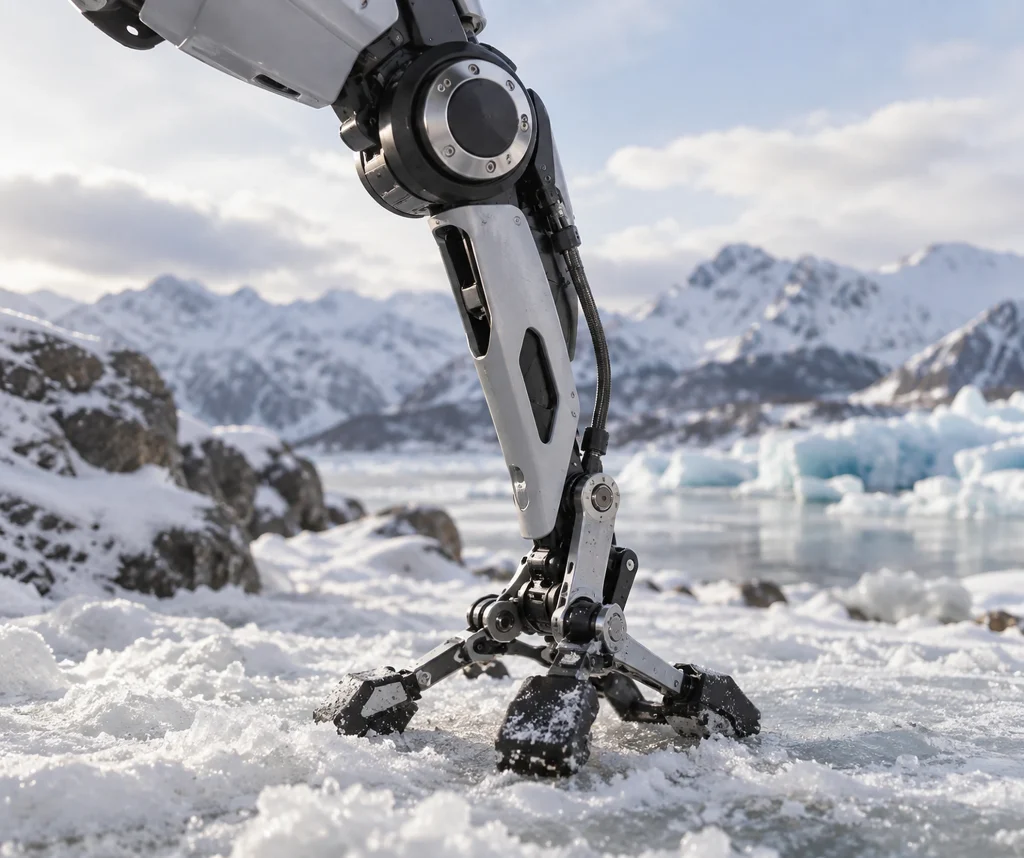
Toronto大学の工学部学生らは、4基のプロペラの推力で移動する1本脚の跳躍ロボットを開発した。ばね式の脚に備えた回転式で突起のある足が、柔らかい砂から硬い氷まで、さまざまな地面に適応する。
初期試験で使用された尖った先端は機能しなかったが、新たな設計により、ロボットは障害物を乗り越え、カナダの冬季環境を進めるようになった。
なぜ重要なのか
この研究は、1本脚のロボットが跳躍動作だけでなく、地面の状態に適応する足の設計にも左右されることを示している。この点で同プロジェクトは、柔らかい地面と硬い地面の間を移動する移動ロボットの設計における機械的適応の役割を明らかにしている。学生にとって、以前の尖った先端を使う方式を変更したことは、ロボット開発において最初のアイデアの失敗も設計プロセスの一部であることを具体的に示している。ただし、現在の情報では、ロボットが異なる地面でどの程度の時間にわたり安定して稼働できるのか、その速度や実際の用途は説明されていない。このため、現時点で性能の範囲は、試験で用いられた地面の多様性に限って評価でき、応用上の限界は明らかになっていない。