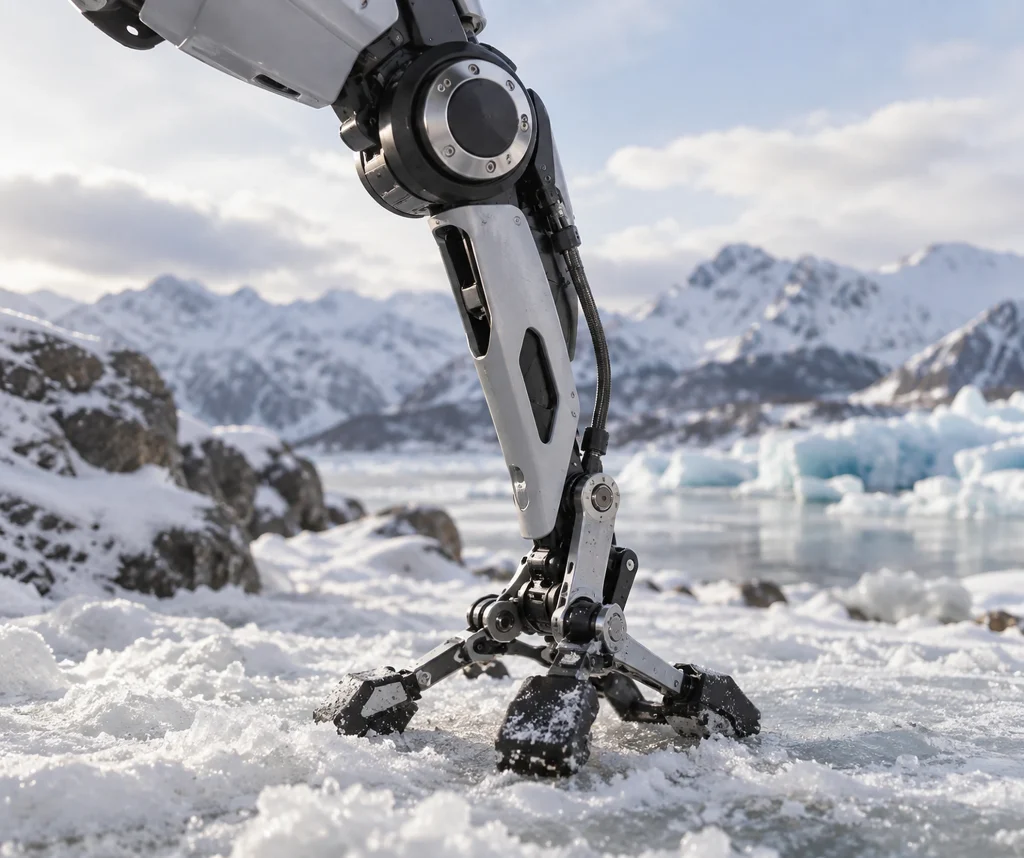
Des étudiants en ingénierie de l’Université de Toronto ont développé un robot sauteur unijambiste propulsé par la poussée de quatre hélices. Son pied rotatif et saillant, fixé à sa jambe à ressort, s’adapte à différents terrains, du sable meuble à la glace dure.
Alors que la pointe utilisée lors des premiers essais s’est révélée inefficace, le nouveau design permet au robot de franchir des obstacles et de progresser durant l’hiver canadien.
Pourquoi c’est important
Cette étude montre qu’un robot unijambiste dépend non seulement de son mouvement de saut, mais aussi d’une conception du pied capable de s’adapter aux conditions du terrain. À cet égard, le projet met en évidence le rôle de l’adaptation mécanique dans la conception de robots mobiles passant de surfaces meubles à des surfaces dures. Pour les étudiants, la modification de la solution initiale à pointe illustre concrètement que l’échec de la première idée fait partie du processus de conception dans le développement d’un robot. Toutefois, les informations disponibles n’expliquent pas combien de temps le robot peut fonctionner de manière stable sur différents terrains, ni sa vitesse ou ses domaines d’utilisation réels ; l’évaluation de ses performances peut donc, pour l’instant, se limiter à la diversité des terrains testés, tandis que les limites de son application restent à déterminer.