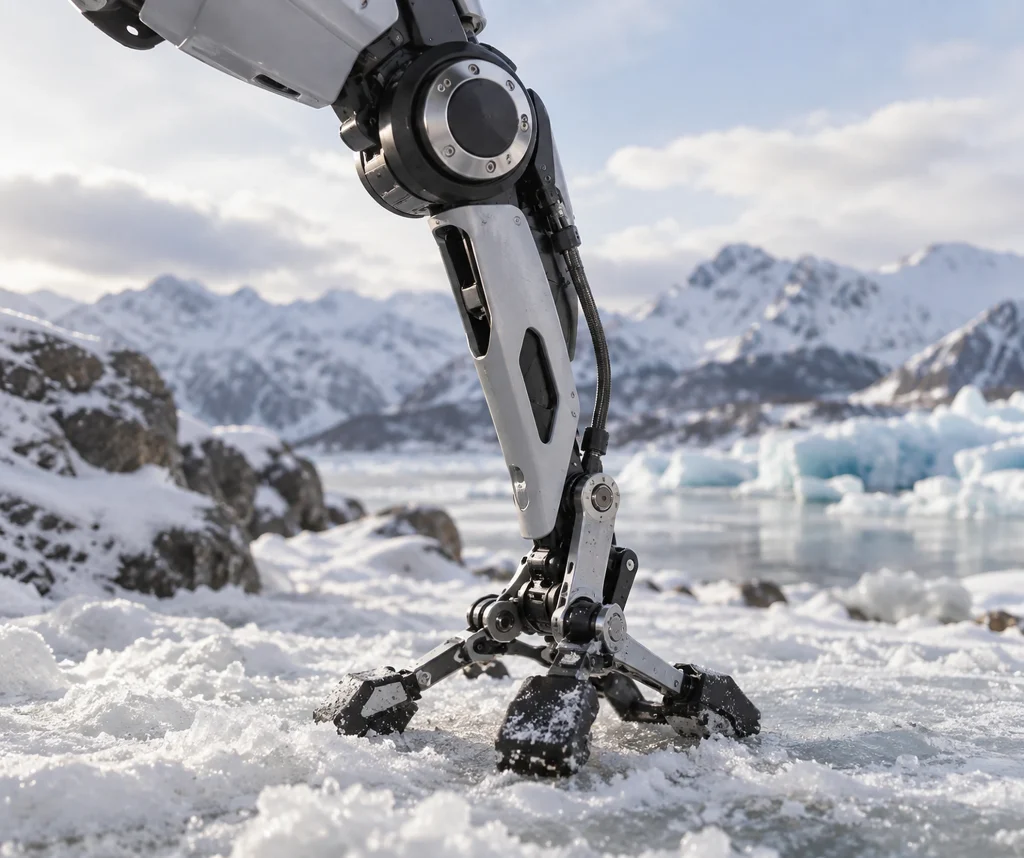
Студенты инженерного факультета Университета Торонто разработали однопогого прыгающего робота, который движется за счёт тяги четырёх пропеллеров. Вращающаяся выступающая опора на его пружинной ноге адаптируется к разным поверхностям — от мягкого песка до твёрдого льда.
Острие, использовавшееся в первых испытаниях, оказалось неэффективным, тогда как новая конструкция позволяет роботу преодолевать препятствия и передвигаться в условиях канадской зимы.
Почему это важно
Эта работа показывает, что однопогий робот зависит не только от способности совершать прыжки, но и от конструкции опоры, адаптирующейся к условиям поверхности. В этом отношении проект демонстрирует роль механической адаптации в разработке мобильных роботов, переходящих между мягкими и твёрдыми поверхностями. Для студентов замена предыдущего решения с остриём наглядно показывает, что неудача первоначальной идеи является частью процесса проектирования робота. Однако имеющиеся сведения не объясняют, как долго робот способен сохранять устойчивость на разных поверхностях, какова его скорость и в каких сферах его можно использовать в реальных условиях; поэтому масштаб его возможностей пока можно оценивать лишь по разнообразию поверхностей, испытанных в ходе экспериментов, а границы применения остаются неясными.