Worte, die Sie diese Woche sehen werden
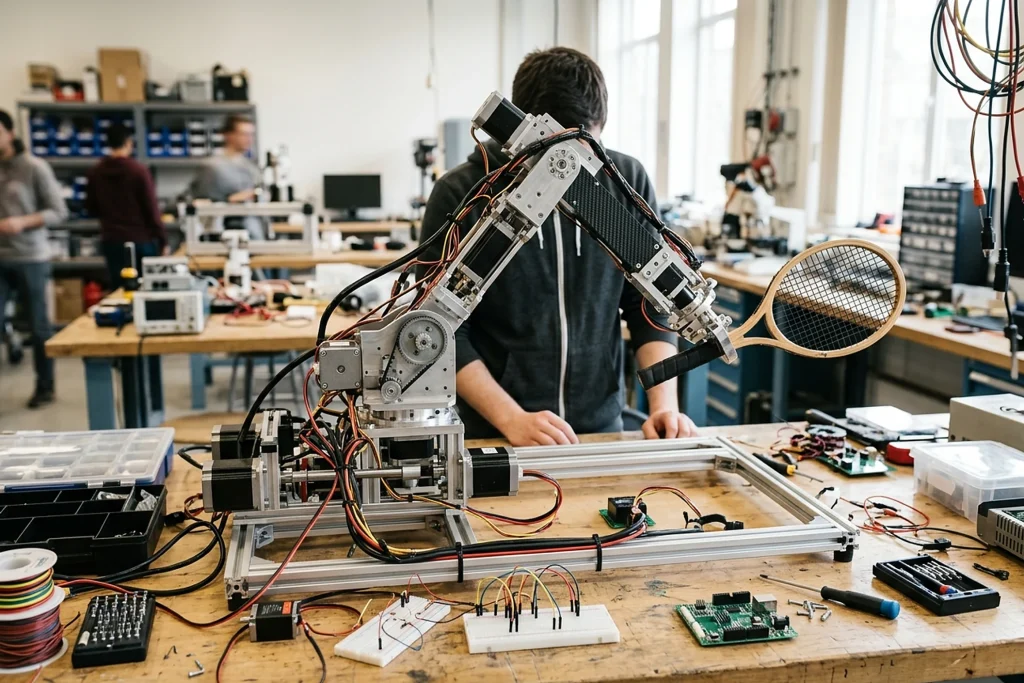
Hexa-Bouncer könnte das übertriebenste Ingenieursprodukt sein, das Sie diese Woche sehen werden. Der Aufbau ist deutlich komplexer als erwartet. [T-Kuhn] hat seinen Roboter namens „hexa-bouncer” vorgestellt, der eine so einfache Aufgabe wie das Prellen eines Balls mit übermäßigem Engineering löst, und die Motoren in der auf einer Stewart-Plattform basierenden Vorrichtung können einen Tischtennisschläger unabhängig auf jeder Rotations- und Translationsachse bewegen.
Das System arbeitet mit vier Komponenten.
Teensy-Zahlen
Sechs Schrittmotoren, die an Planetengetriebe angeschlossen sind, sorgen in der Vorrichtung für die Bewegung. Während zwei Kameras das Bild aufnehmen, vervollständigen ein Teensy 4.0 und ein PC mit GPU die Steuerungsinfrastruktur.
Der Teensy koordiniert die Motoren. Die eigentlichen Befehle kommen von dem PC, auf dem eine auf GitHub veröffentlichte Unity-Anwendung läuft; die Anwendung verfolgt den Ball mit zwei Kameras in drei Dimensionen und berechnet die inverse Kinematik.
Kuhn-Messungen
Das Gehäuse besteht größtenteils aus Aluminium, das auf der CNC-Maschine von [T-Kuhn] bearbeitet wurde; der Entwickler fertigte für jeden Arm 27 Teile und produzierte insgesamt über 300 Teile. Die Methode wurde bereits früher verwendet. Der Entwickler hatte die Ballverfolgungsmethode schon zuvor beim Octo-Bounce-Roboter eingesetzt. Die Website bezeichnete den Roboter, der eine gewöhnliche Ballprell-Aufgabe erledigt, als das übertriebenste Ingenieursprodukt der Woche.