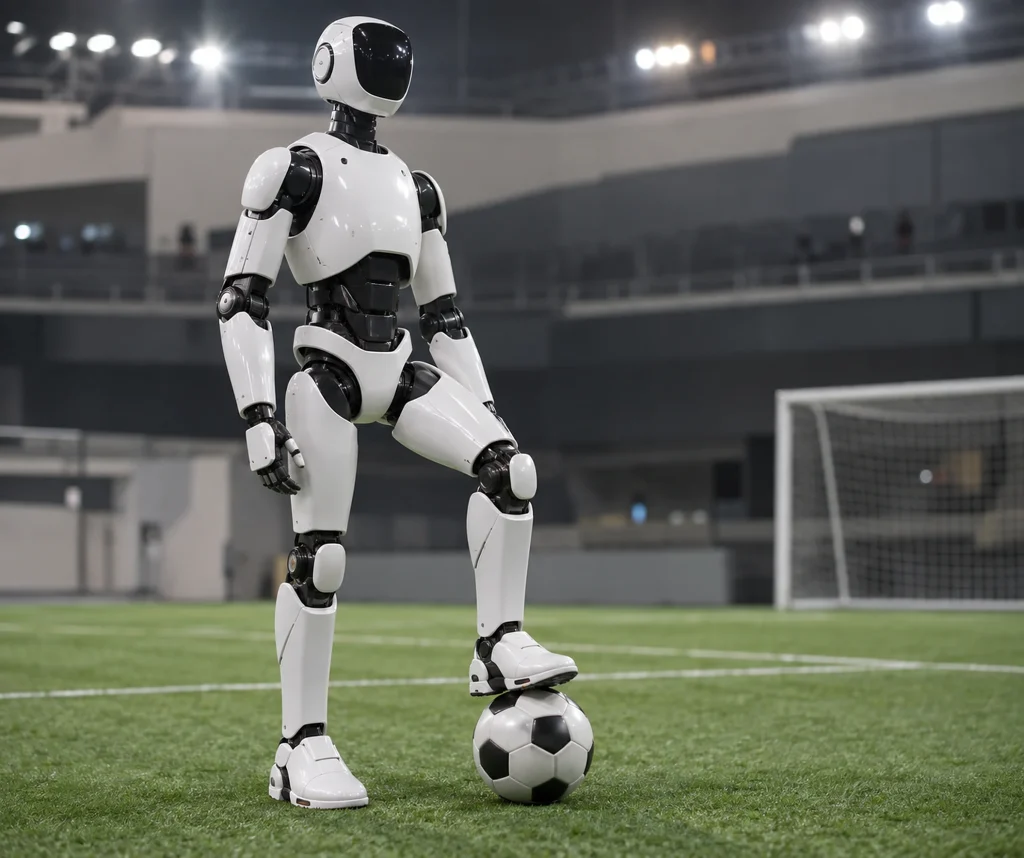
Skild AI erklärte bei einer neuen Demonstration seines fußballspielenden humanoiden Roboters, dass das Modell nicht durch die Programmierung einzelner Bewegungen, sondern dadurch trainiert wurde, dass es in NVIDIA Isaac Sim mit seinen eigenen Versionen Spiele austrug. Das grundlegende Ziel während des simulierten Spiels über einen Zeitraum von etwa 140 Jahren war es, Tore zu erzielen; Fähigkeiten wie Dribbeln, das Abfangen des Gegners und das Aufstehen nach einem Sturz entwickelten sich im Hinblick auf dieses Ziel. Das bedeutet nicht, dass der Roboter 140 Jahre lang in der realen Welt trainiert hat.
Die Übertragung der in der Simulation erlernten Verhaltensweisen auf den physischen Roboter war ein herausragender Aspekt der Demonstration. Das Unternehmen erklärte, keine separaten Belohnungen für das Abschirmen des Balls und für Zweikämpfe festgelegt zu haben; diese Strategien seien entstanden, weil sie die Wahrscheinlichkeit eines Tores erhöhten. Unabhängige Messungen dazu, wie sich die Leistung auf dem echten Spielfeld unter unterschiedlichen Bedingungen bei Untergrund, Ball, Gegnern und Körperkontakt verändert, liegen jedoch nicht vor.
Warum das wichtig ist
Dieser Ansatz rückt die Idee in den Vordergrund, dass Verhaltensweisen rund um ein allgemeineres Ziel entstehen können, anstatt jede Bewegung in der Robotersoftware vorab festzulegen. Daher wirft die Entwicklung insbesondere für Forschende, die sich mit der Entscheidungsfindung humanoider Roboter in komplexen und variablen Umgebungen befassen, die Frage auf, wie das Training in Simulationen gestaltet werden sollte. Die Möglichkeit, erlernte Verhaltensweisen auf den physischen Roboter zu übertragen, zeigt zudem, dass der Unterschied zwischen Simulation und realer Welt nicht nur ein technisches Detail ist; Veränderungen beim Untergrund, beim Ball und beim Kontakt mit dem Gegner können die Ergebnisse beeinflussen. Die zentrale offene Frage ist, in welchem Maß die bei der Demonstration gezeigten Fähigkeiten unter unterschiedlichen realen Bedingungen auf dem Spielfeld erhalten bleiben und wie diese Übertragung durch unabhängige Messungen validiert werden kann.