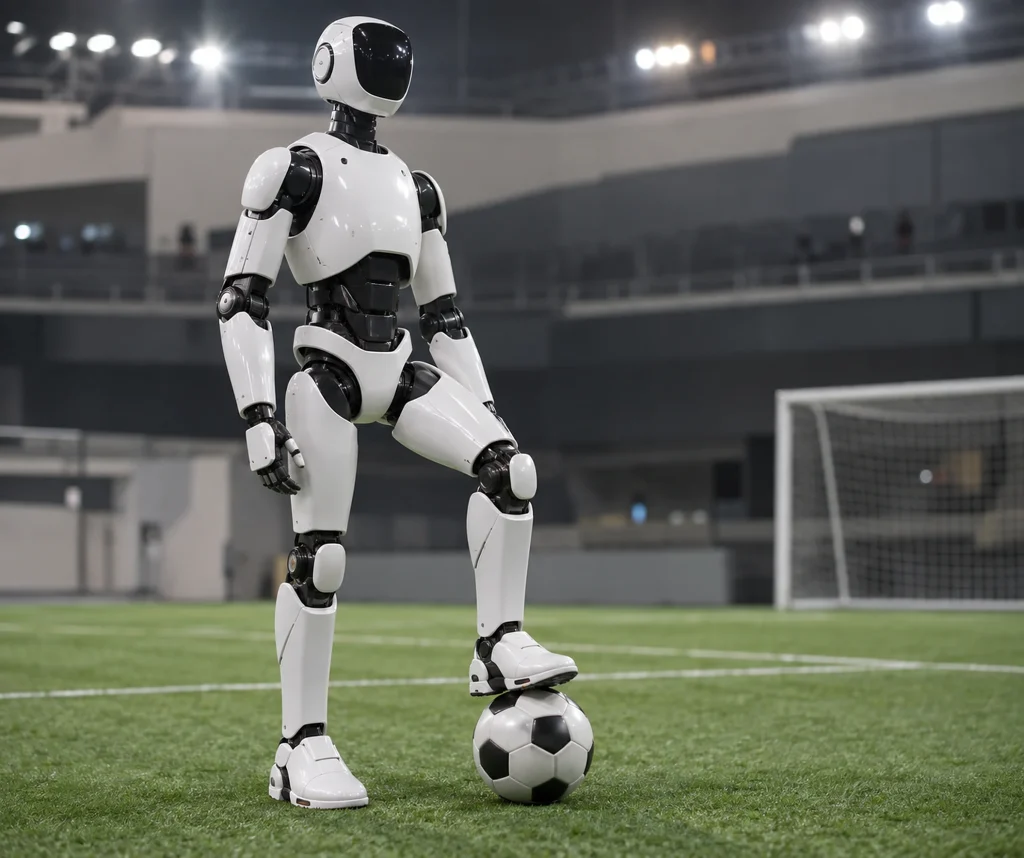
Skild AIは、サッカーをするヒューマノイドロボットの新たなデモンストレーションで、動作を1つずつプログラムするのではなく、モデルにNVIDIA Isaac Sim上で自分自身のバージョンと試合をさせることで訓練したと明らかにした。約140年分のシミュレーション上の試合で基本的な目標とされたのはゴールを決めることだった。この目標に向けて、ドリブル、相手の進路を遮ること、転倒後に立ち上がることなどの能力が向上した。この期間は、ロボットが現実世界で140年間練習したことを意味するものではない。
シミュレーションで学習した行動を物理的なロボットに移行できたことが、このデモンストレーションの注目点となった。同社は、ボールを守ることやボールを奪うことに対して個別の報酬を設定しておらず、これらの戦略はゴールの可能性を高めるために生じたものだと説明した。ただし、異なるグラウンド、ボール、相手、接触条件の下で、実際のフィールド上のパフォーマンスがどのように変化するかについて、独立した測定は存在しない。
なぜ重要か
このアプローチは、ロボット工学のソフトウェアにおいて、すべての動作をあらかじめ定義するのではなく、より一般的な目的を中心に行動が生まれ得るという考え方を前面に押し出している。そのため、この進展は特に、複雑で変化する環境でヒューマノイドロボットが意思決定を行うことに関心を持つ研究者にとって、シミュレーション訓練をどのように設計するかという問題を提起している。学習した行動を物理的なロボットに移行できることは、シミュレーションと現実世界の違いが単なる技術的な細部ではないことも示している。地面、ボール、相手との接触における変化が、結果に影響を及ぼす可能性がある。残された基本的な課題は、デモンストレーションで現れた能力が、異なる現実のフィールド条件でどの程度維持されるのか、そしてこの移行を独立した測定によってどのように検証するのかという点である。