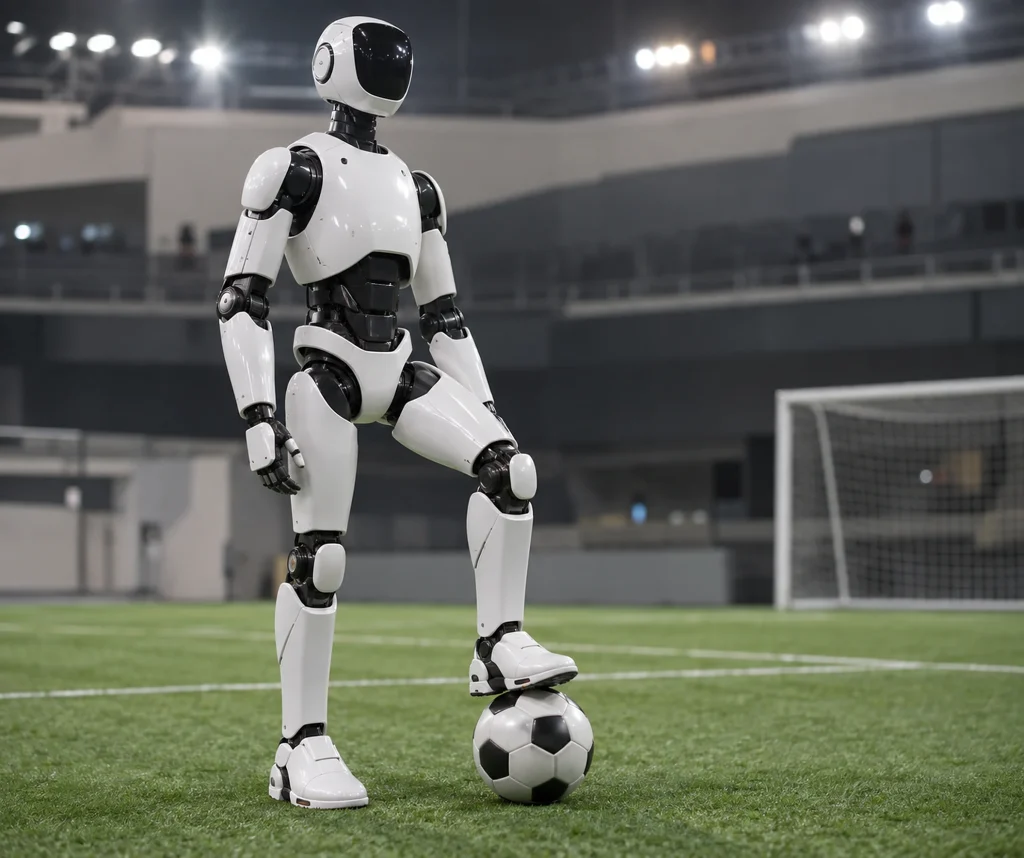
Skild AI ha dichiarato, in una nuova dimostrazione del suo robot umanoide che gioca a calcio, di averlo addestrato non programmando singolarmente i movimenti, ma facendo giocare il modello contro le proprie versioni in NVIDIA Isaac Sim. Nell’arco di circa 140 anni di gioco simulato, l’obiettivo fondamentale era segnare gol; abilità come il dribbling, l’intercettazione dell’avversario e il rialzarsi dopo una caduta si sono sviluppate in funzione di questo obiettivo. Questo periodo non significa che il robot si sia allenato nel mondo reale per 140 anni.
Il trasferimento al robot fisico dei comportamenti appresi nella simulazione è stato uno degli aspetti più rilevanti della dimostrazione. L’azienda ha dichiarato di non aver definito ricompense separate per la protezione della palla e per l’intervento, e che queste strategie sono emerse perché aumentavano le probabilità di segnare. Tuttavia, non sono disponibili misurazioni indipendenti su come cambierebbero le prestazioni reali sul campo in presenza di diverse superfici, palloni, avversari e condizioni di contatto.
Perché è importante
Questo approccio mette in evidenza l’idea che, nel software per la robotica, i comportamenti possano emergere attorno a un obiettivo più generale invece di essere definiti in anticipo per ogni singolo movimento. Per questo motivo, lo sviluppo porta in primo piano la questione di come progettare l’addestramento in simulazione, soprattutto per i ricercatori interessati al processo decisionale dei robot umanoidi in ambienti complessi e variabili. La possibilità di trasferire i comportamenti appresi al robot fisico mostra inoltre che la differenza tra simulazione e mondo reale non è soltanto un dettaglio tecnico; le variazioni nella superficie, nel pallone e nel contatto con l’avversario possono influenzare i risultati. La questione fondamentale ancora aperta è in quale misura le abilità emerse nella dimostrazione saranno mantenute in diverse condizioni reali di gioco e come questo trasferimento verrà verificato attraverso misurazioni indipendenti.