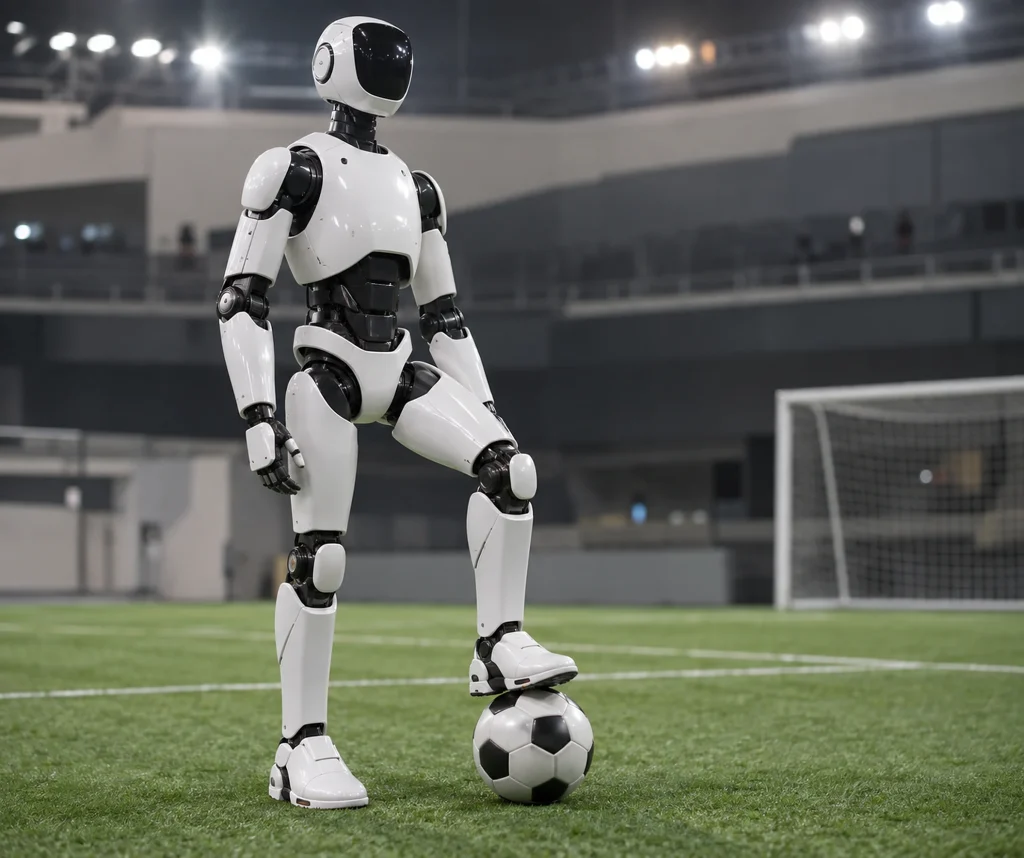
Skild AI explicó, en una nueva demostración de su robot humanoide que juega al fútbol, que entrenó el modelo haciendo que disputara partidos contra sus propias versiones en NVIDIA Isaac Sim, en lugar de programar los movimientos uno por uno. Durante aproximadamente 140 años de juego simulado, el objetivo principal era marcar goles; habilidades como conducir el balón, bloquear el paso del rival y levantarse después de caer se desarrollaron en función de ese objetivo. Este periodo no significa que el robot haya entrenado durante 140 años en el mundo real.
La transferencia al robot físico de los comportamientos aprendidos en la simulación fue uno de los aspectos más destacados de la demostración. La empresa señaló que no definió recompensas independientes por proteger el balón y realizar entradas, sino que esas estrategias surgieron porque aumentaban las posibilidades de marcar. Sin embargo, no existe una medición independiente sobre cómo cambiaría el rendimiento en un campo real con diferentes superficies, balones, rivales y condiciones de contacto.
Por qué es importante
Este enfoque pone de relieve la idea de que, en lugar de definir previamente cada movimiento en el software robótico, los comportamientos pueden surgir en torno a un objetivo más general. Por ello, el avance plantea la cuestión de cómo diseñar el entrenamiento mediante simulación, especialmente para los investigadores interesados en la toma de decisiones de los robots humanoides en entornos complejos y cambiantes. La posibilidad de transferir los comportamientos aprendidos al robot físico también demuestra que la diferencia entre la simulación y el mundo real no es solo un detalle técnico; los cambios en el terreno, el balón y el contacto con el rival pueden afectar a los resultados. La cuestión fundamental que sigue abierta es hasta qué punto se conservarán las habilidades surgidas en la demostración bajo diferentes condiciones reales de juego y cómo se validará esta transferencia mediante mediciones independientes.