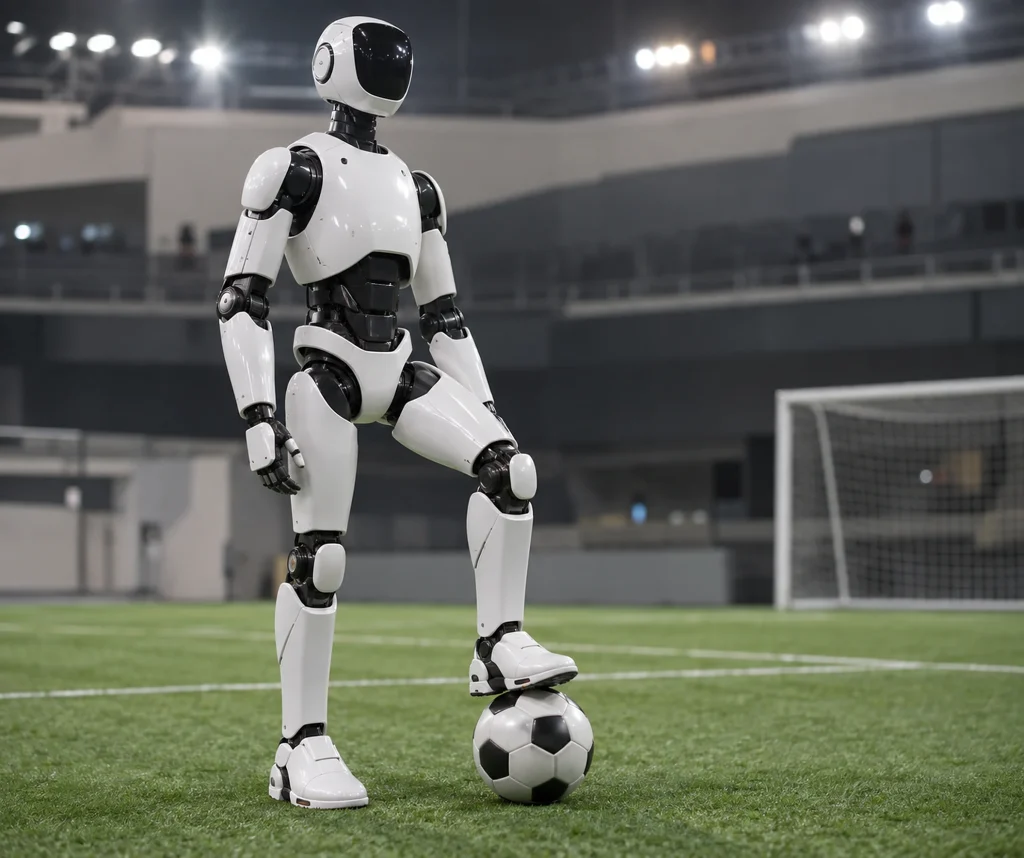
Skild AI a déclaré, lors d’une nouvelle démonstration de son robot humanoïde jouant au football, l’avoir entraîné non pas en programmant chaque mouvement séparément, mais en faisant jouer le modèle contre ses propres versions dans NVIDIA Isaac Sim. Au cours d’environ 140 années de jeu simulé, l’objectif principal était de marquer des buts ; des compétences telles que dribbler, couper la trajectoire de l’adversaire et se relever après une chute se sont développées dans cette optique. Cette durée ne signifie pas que le robot s’est entraîné pendant 140 ans dans le monde réel.
La transposition au robot physique des comportements appris en simulation a constitué l’un des aspects marquants de la démonstration. L’entreprise a indiqué ne pas avoir défini de récompenses distinctes pour la conservation du ballon et les interventions défensives, ces stratégies étant apparues parce qu’elles augmentaient les chances de marquer. Toutefois, aucune mesure indépendante ne permet de déterminer comment les performances sur un terrain réel varieraient selon les conditions de sol, de ballon, d’adversaire et de contact.
Pourquoi c’est important
Cette approche met en avant l’idée que, plutôt que de prédéfinir chaque mouvement dans les logiciels robotiques, les comportements peuvent émerger autour d’un objectif plus général. Cette avancée soulève donc la question de la manière dont l’entraînement en simulation doit être conçu, notamment pour les chercheurs qui s’intéressent à la prise de décision des robots humanoïdes dans des environnements complexes et variables. La possibilité de transposer les comportements appris au robot physique montre également que l’écart entre la simulation et le monde réel n’est pas seulement un détail technique ; les variations du sol, du ballon et des contacts avec l’adversaire peuvent influer sur les résultats. La question fondamentale qui reste ouverte est de savoir dans quelle mesure les compétences apparues lors de la démonstration seront conservées dans différentes conditions réelles de jeu et comment cette transposition pourra être validée par des mesures indépendantes.