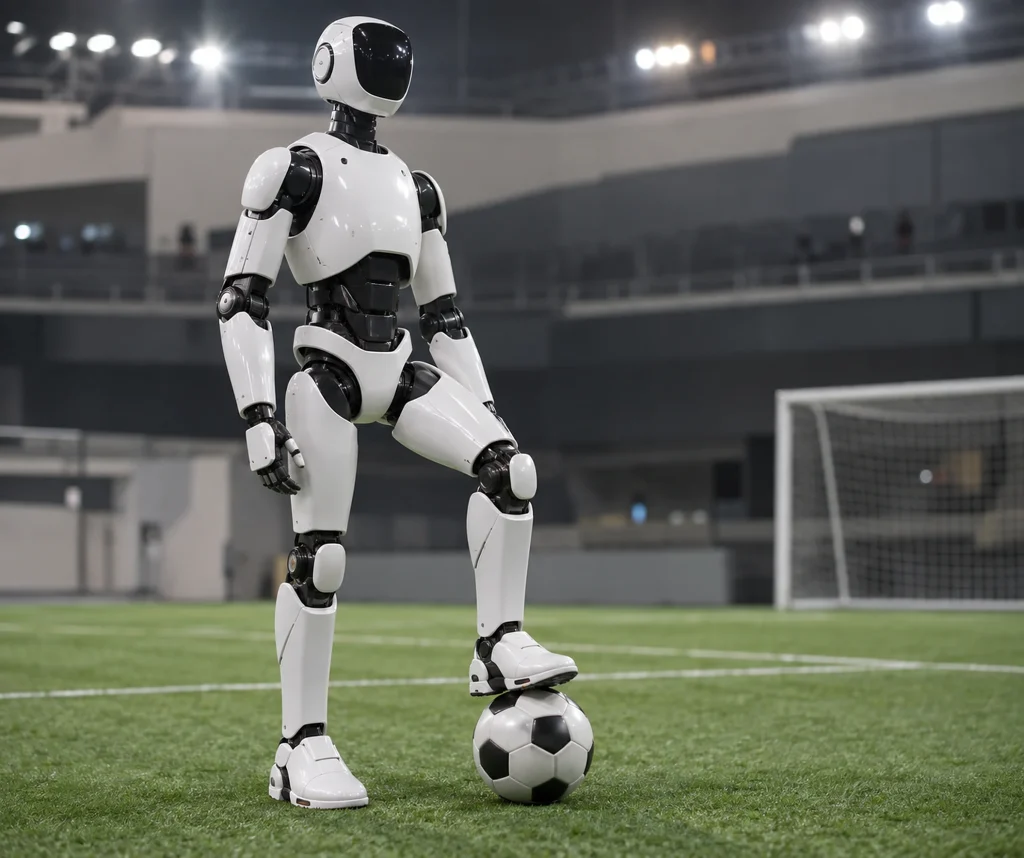
Skild AI, futbol oynayan insansı robotunun yeni gösteriminde, hareketleri tek tek programlamak yerine modeli NVIDIA Isaac Sim’de kendi sürümleriyle maç yaptırarak eğittiğini açıkladı. Yaklaşık 140 yıllık simüle edilmiş oyun sürecinde temel hedef gol atmaktı; top sürme, rakibin önünü kesme ve düştükten sonra ayağa kalkma gibi beceriler bu hedef doğrultusunda gelişti. Bu süre, robotun gerçek dünyada 140 yıl antrenman yaptığı anlamına gelmiyor.
Simülasyonda öğrenilen davranışların fiziksel robota aktarılması gösterimin öne çıkan yönü oldu. Şirket, top saklama ve müdahale için ayrı ödüller tanımlamadığını, bu stratejilerin gol şansını artırdığı için ortaya çıktığını belirtti. Ancak gerçek saha performansının farklı zemin, top, rakip ve temas koşullarında nasıl değişeceğine ilişkin bağımsız ölçüm bulunmuyor.
Neden önemli
Bu yaklaşım, robotik yazılımda her hareketin önceden tanımlanması yerine, davranışların daha genel bir amaç etrafında ortaya çıkabileceği fikrini öne çıkarıyor. Bu nedenle gelişme, özellikle insansı robotların karmaşık ve değişken ortamlarda karar vermesiyle ilgilenen araştırmacılar açısından, simülasyon eğitiminin nasıl tasarlanacağı sorusunu gündeme getiriyor. Öğrenilmiş davranışların fiziksel robota aktarılabilmesi, simülasyon ile gerçek dünya arasındaki farkın yalnızca teknik bir ayrıntı olmadığını da gösteriyor; zemindeki, toptaki ve rakiple temastaki değişiklikler sonuçları etkileyebilir. Açık kalan temel konu, gösterimde ortaya çıkan becerilerin farklı gerçek saha koşullarında ne ölçüde korunacağı ve bu aktarımın bağımsız ölçümlerle nasıl doğrulanacağıdır.