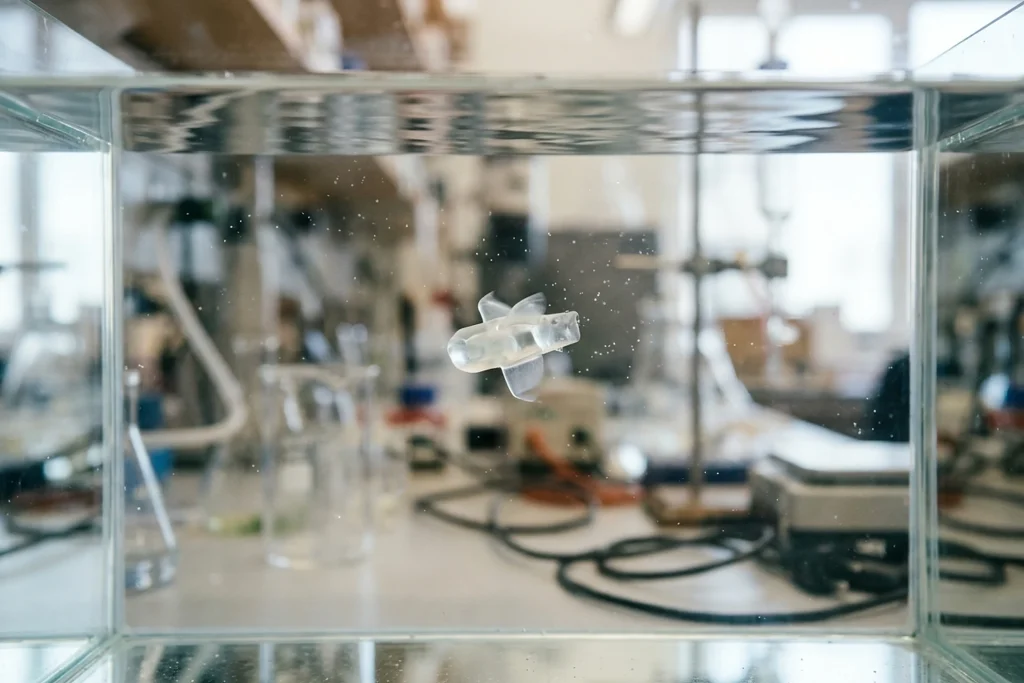
MIT的科学家利用活体肌肉细胞,研制出一种能够游泳的微型机器人。这项研究发表在《Advanced Functional Materials》期刊上,研究中介绍的这款设备被设计成一个极其纤薄的游泳机器人,拥有口香糖棒大小的柔性凝胶骨架。骨架是一种柔性凝胶。这种凝胶构成了两个鳍,每个鳍都覆盖着比人类头发丝细得多的肌肉细胞层。经过基因改造的细胞在受到光照时会收缩,通过调节光线照射哪个鳍以及照射的频率,即可控制机器人的速度与方向。
在实验中,该机器人能够在一个简单的水下迷宫里游动并转弯。在最高速度下,它每分钟可移动约相当于自身长度四倍的距离。这一速度虽然远慢于每分钟能游过65个身长的奥运游泳选手,但与一条悠闲游动的六鳃鲨的速度相当。研究作者、MIT机械工程系副教授Ritu Raman表示,在水中移动比在空气中需要大得多的力量,而就该机器人的体型而言,它相当强劲。
这是同类中的首例。该设备是首个能够利用活体肌肉组织实现移动的超薄二维机器人。现有的生物混合机器人体积庞大,通常依赖于在实验室中培育的、需要数百万个细胞的庞大三维骨骼肌结构。更薄的设计可能会更高效。Raman表示,这类设计可以降低生产成本、提高运动效率,并强调以肌肉为动力的机器人有朝一日或许能够在脆弱环境中承担精细任务,因为活体组织柔软、对周围环境敏感,并且能够自我修复;研究团队包括第一作者Maheera Bawa,以及Arielle Berman、Laura Schwendeman、Ferdows Afghah和Seanbiron Johnson。
这款机器人基于Raman实验室去年的研究。在那项研究中,研究人员开发出一种受人类虹膜启发的人工肌肉圆盘;肌肉细胞生长在带有沟槽的凝胶圆盘上,沟槽自中心向外延伸、构成同心圆,这些细胞在光照下会朝不同方向收缩。其运动范围非常小。这些运动仅局限在约100微米以内,从机器人学的角度来看,这一尺度非常小。
新项目的目标是产生足以在水中推动机器人的收缩力。此前研究中使用的极其柔软的纤维蛋白凝胶,会在细胞收缩的作用力下迅速皱缩。团队重新设计了这种材料。团队优化了凝胶的化学成分和硬度,随后重新调整了通道的几何结构。方形基底通道带来了不同的结果。研究发现,肌肉细胞在方形基底通道中排列得更整齐,并融合成纤维,从而产生更强、更协调的收缩。团队选用甲基丙烯酸明胶(GelMA)替代了纤维蛋白。之所以选择组织工程中广泛使用的甲基丙烯酸明胶(GelMA),是因为更硬的凝胶能带来更好的效果。约半毫米的厚度实现了理想的平衡。通过反复光照刺激进行的一种”锻炼”,在肌肉组织被装入机器人之前增强了它的力量。
两个鳍可独立工作。完成后的机器人,其两个鳍可以通过光照彼此独立地激活;测试是在一个盛满水的大型培养皿中进行的,研究人员用手移动光源,引导机器人穿越迷宫。研究人员希望提高速度。研究人员目前计划通过改进机身设计来提高速度,据悉该技术可用于水域环境中的环境监测等领域。该研究获得了 Deniz Kuvvetleri Araştırma Ofisi 的部分资助。
为何重要
这项研究表明,在生物混合机器人领域,可以摆脱依赖需要数百万个细胞的庞大三维肌肉结构的传统方法;纤薄的设计既降低了生产成本,又提高了效率,这可能使更多研究团队能够使用这项实验室规模的技术。凝胶的化学成分、通道几何结构以及通过光照进行的”锻炼”等制造细节,为希望构建类似系统的组织工程师提供了一份直接的路线图。然而,该机器人是由手动移动的光源引导的,这使得在脆弱环境中执行精细任务或进行环境监测等预期应用中,如何在真实条件下实现控制的问题悬而未决。该研究部分由 Deniz Kuvvetleri Araştırma Ofisi 资助,这表明相关兴趣不仅限于学术领域,军方也在关注水下技术。团队为提升速度而改进机身设计的计划,是在回答这些问题之前必须跨越的第一个技术门槛。
背景
Scientists 在 FikirPilot 档案中并不是新名字:在过去90天里,我们发表了6篇提及这一名字的报道;最新一篇的日期为2026年10月13日。