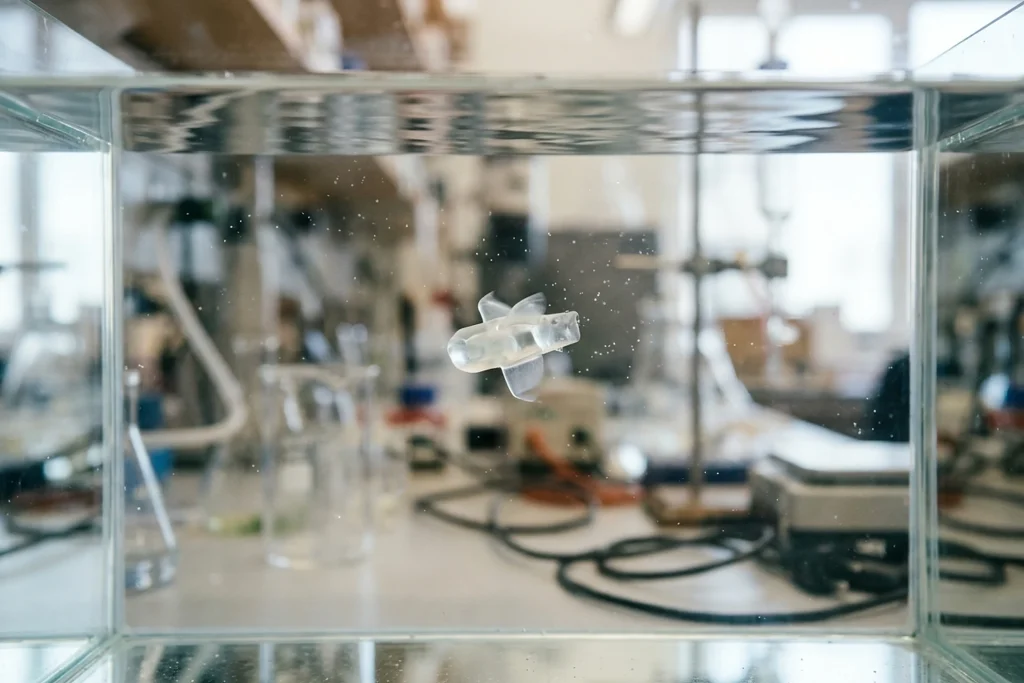
Científicos del MIT han desarrollado un diminuto robot capaz de nadar aprovechando células musculares vivas. El dispositivo, presentado en un estudio publicado en la revista Advanced Functional Materials, se diseñó como un robot nadador extremadamente delgado con un esqueleto de gel flexible del tamaño de una barra de chicle. El esqueleto es un gel flexible. Este gel forma dos aletas, cada una de ellas recubierta de una capa de células musculares mucho más fina que un cabello humano. Las células modificadas genéticamente se contraen al exponerse a la luz, y ajustando a qué aleta se dirige la luz y con qué frecuencia se controla la velocidad y la dirección del robot.
En los experimentos, el robot logró nadar y girar en un sencillo laberinto submarino. A su velocidad máxima, recorrió aproximadamente cuatro veces su propia longitud por minuto. Aunque esta velocidad es mucho más lenta que la de los nadadores olímpicos, capaces de cubrir 65 longitudes por minuto, es comparable al ritmo de un tiburón peregrino que nada tranquilamente. La autora del estudio, Ritu Raman, profesora adjunta de ingeniería mecánica del MIT, señaló que moverse en el agua requiere mucha más potencia que en el aire y que el robot es bastante potente para su tamaño.
Se trata del primer ejemplo de su clase. El dispositivo es el primer robot bidimensional muy fino capaz de desplazarse con tejido muscular vivo. Los robots biohíbridos actuales son voluminosos. Estos robots suelen basarse en estructuras tridimensionales de músculo esquelético, cultivadas en laboratorio, que requieren millones de células. Unos diseños más finos podrían ser más eficientes. Raman señala que estos diseños podrían reducir el coste de producción y aumentar la eficiencia del movimiento, y subraya que los robots impulsados por músculo podrían algún día asumir tareas delicadas en entornos frágiles, porque el tejido vivo es blando, sensible a su entorno y capaz de repararse a sí mismo; en el equipo participaron la primera autora, Maheera Bawa, junto con Arielle Berman, Laura Schwendeman, Ferdows Afghah y Seanbiron Johnson.
El robot se basa en el trabajo que el laboratorio de Raman realizó el año pasado. En ese estudio se había desarrollado un disco de músculo artificial inspirado en el iris humano, y las células musculares que crecían sobre un disco de gel con canales que se extendían desde el centro hacia afuera formando círculos concéntricos se contraían en distintas direcciones con la luz. El rango de movimiento era muy pequeño. Estos movimientos, limitados a unos 100 micrones, se quedaban en una escala muy pequeña desde el punto de vista de la robótica.
El objetivo del nuevo proyecto era producir contracciones con la fuerza suficiente para impulsar al robot en el agua. El gel de fibrina extremadamente blando utilizado en el trabajo anterior se encogía rápidamente por la fuerza de las células al contraerse. El equipo rediseñó el material. El equipo optimizó la composición química y la rigidez del gel, y después reorganizó también la geometría de los canales. Los canales de base cuadrada dieron un resultado diferente. Se observó que las células musculares se alineaban de manera más uniforme en los canales de base cuadrada y se unían en fibras, produciendo contracciones más fuertes y coordinadas. Se eligió metacrilato de gelatina (GelMA) en lugar de fibrina. Se prefirió el metacrilato de gelatina (GelMA), de uso común en la ingeniería de tejidos, porque los geles más rígidos daban mejores resultados. Un grosor de aproximadamente medio milímetro proporcionó el equilibrio ideal. Una especie de “ejercicio” realizado con estímulos de luz repetidos fortaleció el tejido muscular antes de incorporarlo al robot.
Las dos aletas funcionan de forma independiente. Las dos aletas del robot terminado pueden activarse con luz de manera independiente entre sí, y las pruebas se realizaron en una placa de Petri grande llena de agua, dirigiendo el robot a través de un laberinto con una fuente de luz movida a mano. Los investigadores quieren aumentar la velocidad. Los investigadores ahora planean mejorar el diseño del cuerpo para aumentar la velocidad, y se señala que la tecnología podría utilizarse en ámbitos como la vigilancia medioambiental en entornos acuáticos. La Oficina de Investigación Naval financió parcialmente la investigación.
Por qué es importante
Este estudio muestra que es posible apartarse del enfoque establecido en la robótica biohíbrida, basado en voluminosas estructuras musculares tridimensionales que requieren millones de células; que el diseño delgado reduzca el costo de producción y aumente la eficiencia podría abrir el acceso a esta tecnología a escala de laboratorio a un espectro más amplio de equipos de investigación. Los detalles de producción, como la composición química del gel, la geometría del canal y el ejercicio realizado con luz, constituyen una hoja de ruta directa para los ingenieros de tejidos que quieran construir sistemas similares. Por otro lado, el hecho de que el robot haya sido guiado con una fuente de luz movida a mano deja abierta la cuestión de cómo se garantizará el control en condiciones reales para usos previstos como tareas de precisión en entornos frágiles o la vigilancia medioambiental. Que la investigación haya sido financiada en parte por la Oficina de Investigación Naval demuestra que el interés no es solo académico y que las tecnologías submarinas también se consideran desde el ámbito militar. El plan del equipo de mejorar el diseño del cuerpo para aumentar la velocidad es el primer umbral técnico que debe superarse antes de responder a estas preguntas.
Antecedentes
Scientists no es un nombre nuevo en el archivo de FikirPilot: en los últimos 90 días hemos publicado 6 noticias en las que aparece este nombre; la más reciente es del 13 de octubre de 2026.