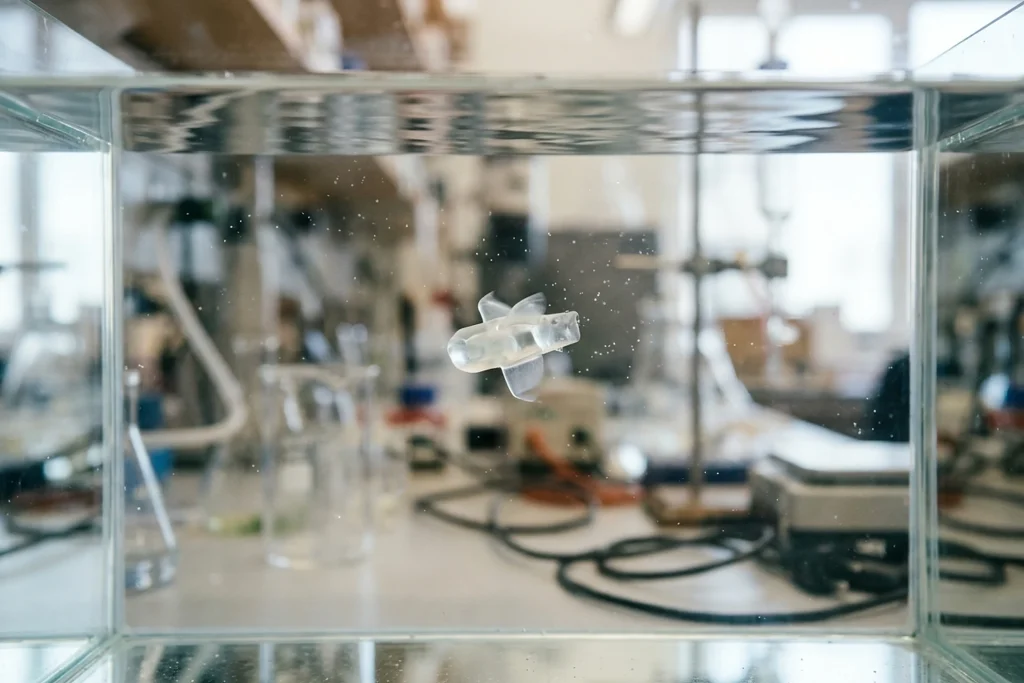
MITの科学者たちは、生きた筋肉細胞を利用して泳ぐことができる小さなロボットを開発した。Advanced Functional Materials誌に掲載された研究で紹介されたこのデバイスは、スティックガムほどの大きさの柔軟なゲル骨格を持つ、極めて薄い遊泳ロボットとして設計された。その骨格は柔軟なゲルである。このゲルは2枚のひれを形成しており、それぞれのひれは人の髪の毛よりもはるかに薄い筋肉細胞の層で覆われている。遺伝子が改変された細胞は光にさらされると収縮し、光をどちらのひれにどのくらいの頻度で当てるかを調整することで、ロボットの速さと進行方向が制御される。
ロボットは実験で、簡単な水中迷路の中を泳いだり向きを変えたりすることができた。最高速度では、1分間に自らの体長の約4倍の距離を進んだ。この速さは、1分間に体長の65倍の距離を進むことができるオリンピックの水泳選手よりはるかに遅いものの、ゆったりと泳ぐカグラザメのペースに匹敵するものだった。研究の著者でMIT機械工学の准教授であるRitu Raman氏は、水中での移動には空中よりもはるかに大きな力が必要であり、このロボットはサイズのわりにかなり力強いと述べた。
これは初めての例である。このデバイスは、生きた筋肉組織を使って移動できる、非常に薄い二次元の初のロボットである。現在のバイオハイブリッドロボットはかさばる。これらのロボットは一般に、実験室で作られ、何百万もの細胞を必要とするかさばる三次元の骨格筋構造に基づいている。より薄い設計の方が効率的になる可能性がある。Raman氏は、こうした設計によって製造コストを下げ、運動効率を高めることができると述べ、筋肉の力で動くロボットはいつの日か壊れやすい環境で繊細な作業を担えるようになるかもしれないと強調している。生きた組織は柔らかく、周囲の環境に敏感で、自らを修復できるからだ。チームには筆頭著者のMaheera Bawa氏のほか、Arielle Berman氏、Laura Schwendeman氏、Ferdows Afghah氏、Seanbiron Johnson氏が名を連ねている。
このロボットは、Raman氏の研究室が昨年行った研究に基づいている。その研究では、人間の虹彩に着想を得た人工筋肉ディスクが開発され、中心から外側に向かって伸びる同心円状の溝を持つゲルディスクの上で育てられた筋肉細胞が、光によって異なる方向に収縮した。動きの範囲は非常に小さかった。約100ミクロンにとどまるこれらの動きは、ロボット工学の観点から見て非常に小さなスケールにとどまっていた。
新しいプロジェクトの目的は、ロボットを水中で押し進めるのに十分な強さの収縮を生み出すことだった。以前の研究で使われた非常に柔らかいフィブリンゲルは、収縮する細胞の力によって急速に縮んでいた。チームは材料を再設計した。チームはゲルの化学組成と硬さを最適化し、続いて溝の形状も見直した。底面が正方形の溝では異なる結果が得られた。筋細胞が底面の正方形の溝の中でより整然と整列し、繊維と結合することで、より強く協調した収縮を生み出すことが確認された。フィブリンの代わりにゼラチンメタクリレート(GelMA)が選ばれた。組織工学で広く使われているゼラチンメタクリレート(GelMA)が採用されたのは、より硬いゲルの方が良い結果をもたらしたからだ。約半ミリメートルの厚さが理想的なバランスを実現した。繰り返しの光刺激による一種の「運動」が、筋組織をロボットに組み込む前に強化した。
2つのひれは独立して動作する。完成したロボットの2つのひれは光によって互いに独立に作動させることができ、試験は水で満たされた大きなペトリ皿の中で、手で動かす光源によりロボットを迷路内で誘導する形で行われた。研究者らは速度を高めたいと考えている。研究者らは現在、速度を高めるために本体設計を改善することを計画しており、この技術は水環境における環境モニタリングなどの分野で活用できるとされている。この研究には海軍研究局が部分的に資金を提供した。
なぜ重要なのか
この研究は、バイオハイブリッドロボット工学において何百万もの細胞を必要とするかさばる三次元の筋構造に依存してきた確立されたアプローチから脱却できることを示している。薄型の設計が製造コストを削減し効率を高めることで、研究室規模のこの技術がより幅広い研究チームにも開かれる可能性がある。
ゲルの化学組成、溝の形状、光による「運動」といった製造上の詳細は、同様のシステムを構築したい組織工学者にとって直接のロードマップとなる。
一方、ロボットが手で動かす光源によって誘導されたことは、脆弱な環境での繊細な作業や環境モニタリングといった想定される用途において、実際の条件下で制御をどのように確保するのかという疑問を残したままになっている。
この研究に海軍研究局が部分的に資金を提供していることは、関心が学術的なものにとどまらず、水中技術が軍事分野からも注目されていることを示している。
速度を高めるために本体設計を改善するというチームの計画は、これらの疑問への答えに先立って乗り越えなければならない最初の技術的なハードルである。
背景
ScientistsはFikirPilotのアーカイブでは新しい名前ではない。過去90日間でこの名前が登場する6本の記事を掲載しており、最新のものは2026年10月13日付である。