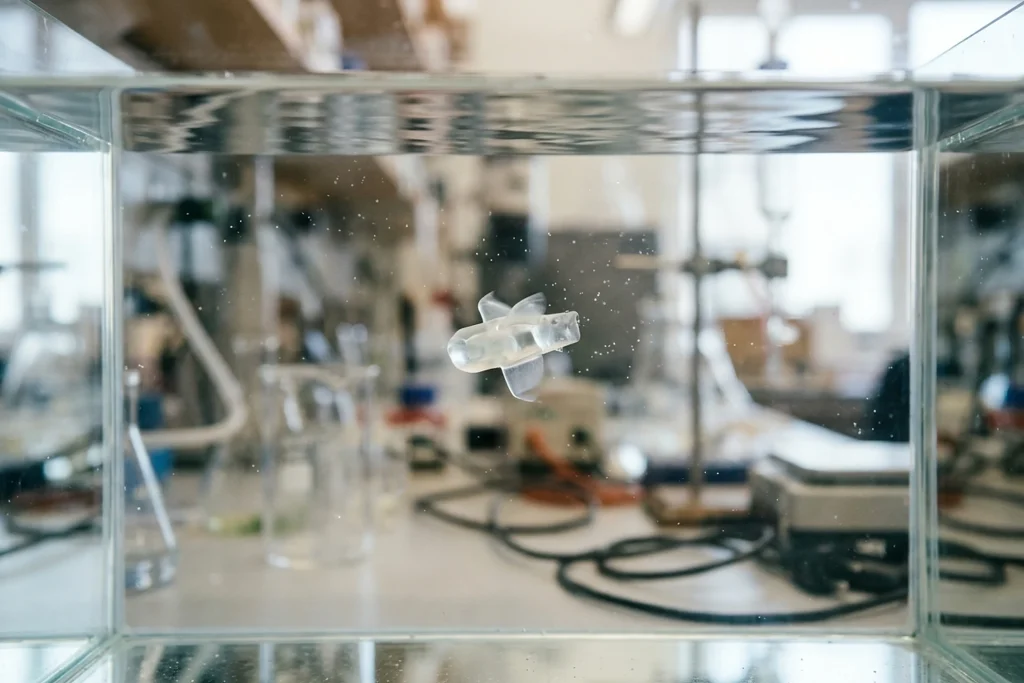
Scienziati del MIT hanno sviluppato un minuscolo robot in grado di nuotare sfruttando cellule muscolari vive. Il dispositivo, presentato in uno studio pubblicato sulla rivista Advanced Functional Materials, è stato progettato come un robot nuotatore estremamente sottile, dotato di uno scheletro in gel flessibile delle dimensioni di uno stick di gomma da masticare. Lo scheletro è un gel flessibile. Questo gel forma due pinne, ciascuna rivestita da uno strato di cellule muscolari molto più sottile di un capello umano. Le cellule geneticamente modificate si contraggono quando vengono esposte alla luce, e regolando verso quale pinna e con quale frequenza la luce viene indirizzata si controllano la velocità e la direzione del robot.
Negli esperimenti, il robot è riuscito a nuotare e a girare in un semplice labirinto subacqueo. Alla velocità massima, ha percorso al minuto una distanza pari a circa quattro volte la propria lunghezza. Pur essendo molto inferiore a quella dei nuotatori olimpici, che riescono a coprire 65 lunghezze del corpo al minuto, questa velocità era paragonabile al ritmo di uno squalo nutrice che nuota placidamente. Ritu Raman, autrice dello studio e professoressa associata di ingegneria meccanica al MIT, ha affermato che muoversi in acqua richiede molta più potenza rispetto all’aria e che il robot è piuttosto potente per le sue dimensioni.
È il primo esempio del genere. Il dispositivo è il primo robot bidimensionale molto sottile in grado di spostarsi grazie a tessuto muscolare vivente. I robot bioibridi attualmente esistenti sono voluminosi. Questi robot si basano generalmente su voluminose strutture tridimensionali di muscolo scheletrico prodotte in laboratorio, che richiedono milioni di cellule. Design più sottili potrebbero essere più efficienti. Raman afferma che questi design potrebbero ridurre i costi di produzione e aumentare l’efficienza di movimento, e sottolinea che i robot alimentati dalla forza muscolare potrebbero un giorno svolgere compiti delicati in ambienti fragili, perché il tessuto vivente è morbido, sensibile all’ambiente circostante e in grado di autoripararsi; nel team figurano la prima autrice Maheera Bawa insieme ad Arielle Berman, Laura Schwendeman, Ferdows Afghah e Seanbiron Johnson.
Il robot si basa su uno studio condotto lo scorso anno dal laboratorio di Raman. In quello studio era stato sviluppato un disco di muscolo artificiale ispirato all’iride umana, e le cellule muscolari cresciute su un disco di gel scanalato, con scanalature che si estendevano dal centro verso l’esterno formando cerchi concentrici, si contraevano in direzioni diverse tramite la luce. L’ampiezza del movimento era molto ridotta. Limitati a circa 100 micron, questi movimenti restavano su una scala molto piccola dal punto di vista robotico.
Nel nuovo progetto l’obiettivo era produrre contrazioni abbastanza potenti da spingere il robot nell’acqua. Il gel di fibrina estremamente morbido utilizzato nello studio precedente si restringeva rapidamente sotto la forza delle cellule che si contraevano. Il team ha riprogettato il materiale. Il team ha ottimizzato la composizione chimica e la rigidità del gel, quindi ha ridisegnato anche la geometria dei canali. I canali a base quadrata hanno dato un risultato diverso. Si è osservato che le cellule muscolari, nei canali a base quadrata, si allineavano in modo più ordinato e si univano in fibre, producendo contrazioni più forti e coordinate. Al posto della fibrina è stata scelta la gelatina metacrilata (GelMA). La gelatina metacrilata (GelMA), ampiamente utilizzata nell’ingegneria dei tessuti, è stata preferita perché i gel più rigidi hanno dato risultati migliori. Uno spessore di circa mezzo millimetro ha fornito l’equilibrio ideale. Una sorta di “esercizio”, eseguito con ripetute stimolazioni luminose, ha rafforzato il tessuto muscolare prima che venisse collegato al robot.
Le due pinne funzionano in modo indipendente. Le due pinne del robot completato possono essere attivate indipendentemente l’una dall’altra tramite la luce, e i test sono stati condotti in una grande capsula di Petri piena d’acqua, guidando il robot in un labirinto con una sorgente luminosa mossa a mano. I ricercatori vogliono aumentare la velocità. I ricercatori ora pianificano di migliorare il design del corpo per aumentare la velocità, e si segnala che la tecnologia potrebbe essere utilizzata in ambienti acquatici in ambiti come il monitoraggio ambientale. La ricerca è stata parzialmente finanziata dall’Office of Naval Research, l’ufficio di ricerca della Marina.
Perché è importante
Questo studio dimostra che nella robotica bioibrida è possibile uscire dall’approccio consolidato basato su voluminose strutture muscolari tridimensionali che richiedono milioni di cellule; il fatto che il design sottile riduca i costi di produzione e aumenti l’efficienza potrebbe rendere questa tecnologia, ancora a scala di laboratorio, accessibile a un numero più ampio di team di ricerca. Dettagli di produzione come la composizione chimica del gel, la geometria dei canali e l’esercizio eseguito con la luce costituiscono una vera e propria tabella di marcia per gli ingegneri tissutali che intendono costruire sistemi simili. D’altra parte, il fatto che il robot sia stato guidato con una sorgente luminosa mossa a mano lascia aperta la questione di come garantire il controllo in condizioni reali per gli impieghi previsti, come compiti delicati in ambienti fragili o il monitoraggio ambientale. Il finanziamento parziale della ricerca da parte dell’Office of Naval Research, l’ufficio di ricerca della Marina, mostra che l’interesse non è soltanto accademico e che le tecnologie subacquee sono seguite anche in ambito militare. Il piano del team di migliorare il design del corpo per aumentare la velocità è la prima soglia tecnica da superare prima di rispondere a queste domande.
Contesto
Scientists non è un nome nuovo nell’archivio di FikirPilot: negli ultimi 90 giorni abbiamo pubblicato 6 notizie in cui compare questo nome; la più recente è datata 13 ottobre 2026.