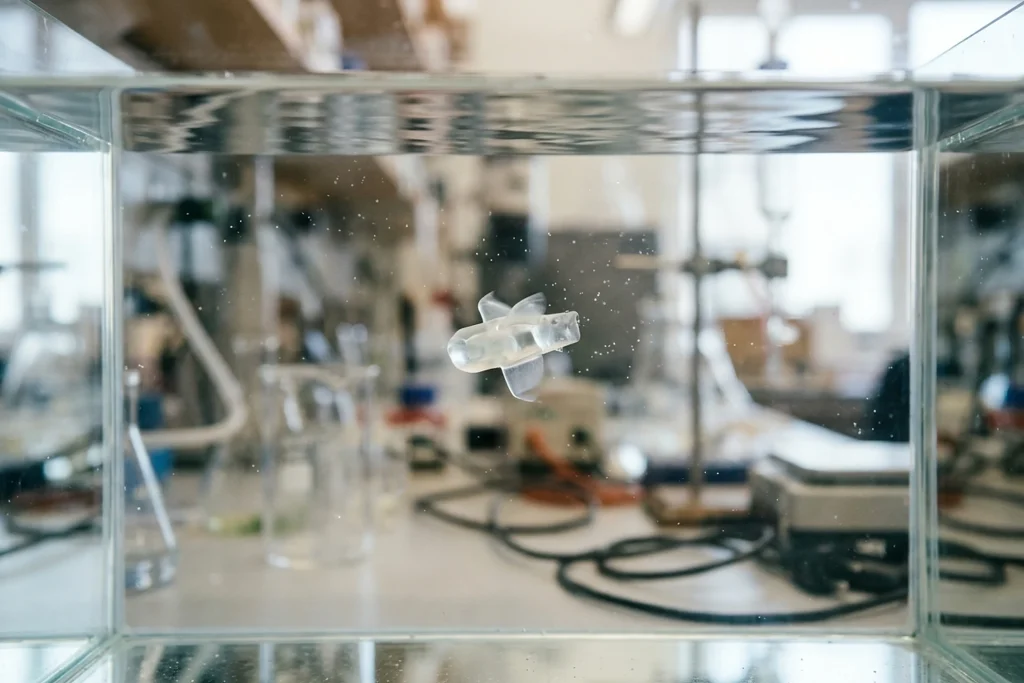
Wissenschaftler des MIT haben einen winzigen Roboter entwickelt, der mithilfe lebender Muskelzellen schwimmen kann. Das in der Fachzeitschrift Advanced Functional Materials vorgestellte Gerät wurde als äußerst dünner Schwimmroboter mit einem flexiblen Gelskelett in der Größe eines Kaugummistreifens konzipiert. Das Skelett ist ein flexibles Gel. Dieses Gel bildet zwei Flossen, die jeweils mit einer Schicht aus Muskelzellen überzogen sind, die weitaus dünner als ein menschliches Haar ist. Die genetisch veränderten Zellen ziehen sich zusammen, wenn sie Licht ausgesetzt werden; indem eingestellt wird, welche Flosse wie häufig mit Licht angesteuert wird, lassen sich Geschwindigkeit und Richtung des Roboters kontrollieren.
Der Roboter konnte in Experimenten in einem einfachen Unterwasserlabyrinth schwimmen und wenden. Bei Höchstgeschwindigkeit legte er pro Minute etwa das Vierfache seiner eigenen Länge zurück. Diese Geschwindigkeit war zwar deutlich langsamer als die von Olympiaschwimmern, die pro Minute 65 Körperlängen zurücklegen können, war aber mit dem Tempo eines gemächlich schwimmenden Ammenhais vergleichbar. Die Studienautorin Ritu Raman, außerordentliche Professorin für Maschinenbau am MIT, sagte, dass Fortbewegung im Wasser deutlich mehr Leistung erfordere als in der Luft und dass der Roboter für seine Größe recht leistungsstark sei.
Dies ist das erste Beispiel. Das Gerät ist der erste sehr dünne, zweidimensionale Roboter, der sich mithilfe von lebendem Muskelgewebe fortbewegen kann. Bestehende biohybride Roboter sind sperrig. Diese Roboter basieren in der Regel auf im Labor hergestellten, sperrigen dreidimensionalen Skelettmuskelstrukturen, die Millionen von Zellen erfordern. Dünnere Designs könnten effizienter sein. Raman weist darauf hin, dass diese Designs die Produktionskosten senken und die Bewegungseffizienz steigern könnten, und betont, dass mit Muskelkraft angetriebene Roboter eines Tages heikle Aufgaben in empfindlichen Umgebungen übernehmen könnten, da lebendes Gewebe weich ist, auf seine Umgebung reagiert und sich selbst reparieren kann; zum Team gehörten die Erstautorin Maheera Bawa sowie Arielle Berman, Laura Schwendeman, Ferdows Afghah und Seanbiron Johnson.
Der Roboter basiert auf der Arbeit von Ramans Labor aus dem vergangenen Jahr. In dieser Arbeit war eine von der menschlichen Iris inspirierte künstliche Muskelschreibe entwickelt worden, und Muskelzellen, die auf einer Gelscheibe mit vom Zentrum nach außen verlaufenden, konzentrische Kreise bildenden Kanälen wuchsen, hatten sich bei Lichteinwirkung in verschiedene Richtungen zusammengezogen. Der Bewegungsbereich war sehr klein. Diese Bewegungen, die auf etwa 100 Mikrometer begrenzt waren, blieben in einem für die Robotik sehr kleinen Maßstab.
Ziel des neuen Projekts war es, Kontraktionen zu erzeugen, die stark genug sind, um den Roboter im Wasser voranzutreiben. Das in der früheren Arbeit verwendete, äußerst weiche Fibringel zog sich durch die Kraft der kontrahierenden Zellen schnell zusammen. Das Team hat das Material neu konzipiert. Das Team optimierte die chemische Zusammensetzung und die Härte des Gels und überarbeitete anschließend auch die Kanalgeometrie. Kanäle mit quadratischem Querschnitt lieferten andere Ergebnisse. Es zeigte sich, dass sich die Muskelzellen in Kanälen mit quadratischem Querschnitt gleichmäßiger ausrichteten und zu Fasern verschmolzen, wodurch stärkere, koordiniertere Kontraktionen erzeugt wurden. Anstelle von Fibrin wurde Gelatinmethacrylat (GelMA) gewählt. Gelatinmethacrylat (GelMA), das im Tissue Engineering weit verbreitet ist, wurde bevorzugt, weil härtere Gele bessere Ergebnisse lieferten. Eine Dicke von etwa einem halben Millimeter sorgte für das ideale Gleichgewicht. Eine Art „Training” durch wiederholte Lichtreize stärkte das Muskelgewebe, bevor es an den Roboter angebracht wurde.
Die beiden Flossen arbeiten unabhängig voneinander. Die beiden Flossen des fertigen Roboters können per Licht unabhängig voneinander aktiviert werden; die Tests wurden in einer großen, mit Wasser gefüllten Petrischale durchgeführt, indem der Roboter mit einer von Hand bewegten Lichtquelle durch ein Labyrinth gesteuert wurde. Die Forscher wollen die Geschwindigkeit erhöhen. Die Forscher planen nun, das Körperdesign zu verbessern, um die Geschwindigkeit zu steigern, und es wird angegeben, dass die Technologie in Bereichen wie der Umweltüberwachung in Gewässern eingesetzt werden könnte. Die Forschung wurde teilweise vom Office of Naval Research gefördert.
Warum das wichtig ist
Diese Arbeit zeigt, dass in der Biohybrid-Robotik über den etablierten Ansatz hinausgegangen werden kann, der auf voluminösen dreidimensionalen Muskelstrukturen beruht, die Millionen von Zellen erfordern; dass das dünne Design die Produktionskosten senkt und die Effizienz steigert, könnte diese Technologie im Labormaßstab einem breiteren Kreis von Forschungsteams zugänglich machen. Produktionsdetails wie die chemische Zusammensetzung des Gels, die Kanalgeometrie und das Training mit Licht sind ein direkter Fahrplan für Gewebeingenieure, die ähnliche Systeme aufbauen wollen. Demgegenüber lässt die Tatsache, dass der Roboter mit einer von Hand bewegten Lichtquelle gesteuert wurde, die Frage offen, wie die Kontrolle unter realen Bedingungen für vorgesehene Anwendungen wie Präzisionsaufgaben in empfindlichen Umgebungen oder die Umweltüberwachung gewährleistet werden kann. Die teilweise Förderung der Forschung durch das Office of Naval Research zeigt zudem, dass das Interesse nicht nur akademisch ist, sondern dass Unterwassertechnologien auch von militärischer Seite betrachtet werden. Der Plan des Teams, das Körperdesign zu verbessern, um die Geschwindigkeit zu steigern, ist die erste technische Hürde, die vor der Beantwortung dieser Fragen überwunden werden muss.
Hintergrund
Scientists ist im FikirPilot-Archiv kein neuer Name: In den letzten 90 Tagen haben wir 6 Meldungen veröffentlicht, in denen dieser Name vorkam; die neueste stammt vom 13. Oktober 2026.