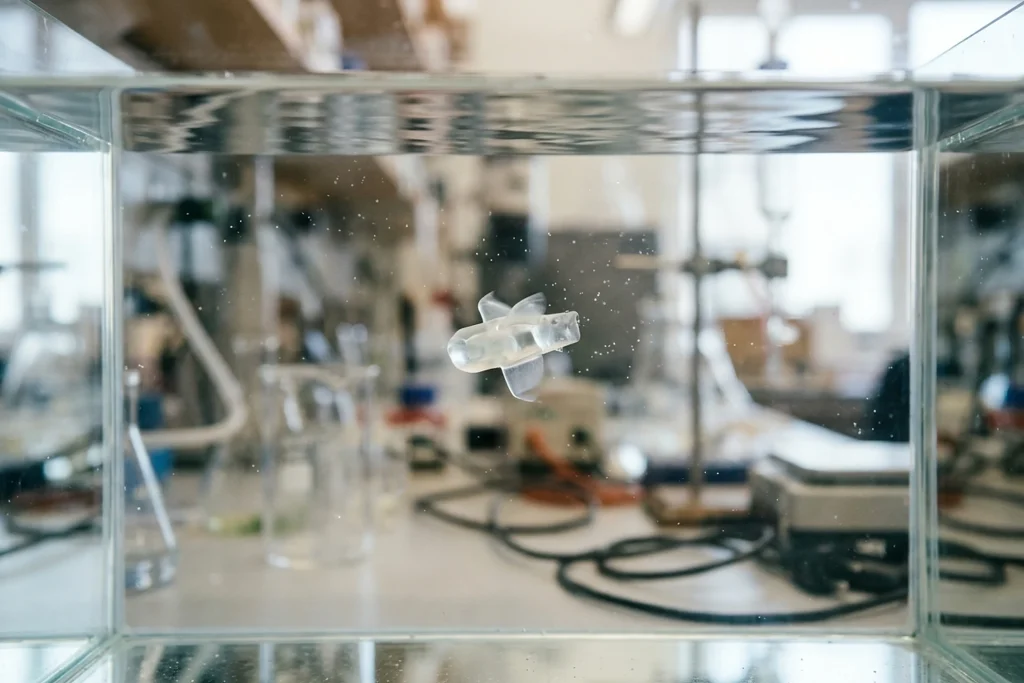
Учёные из MIT разработали крошечного плавающего робота, использующего живые мышечные клетки. Устройство, представленное в исследовании, опубликованном в журнале Advanced Functional Materials, представляет собой чрезвычайно тонкого плавающего робота с гибким гелевым каркасом размером с палочку жевательной резинки. Каркас выполнен из гибкого геля. Из этого геля сформированы два плавника, каждый из которых покрыт слоем мышечных клеток, намного более тонким, чем человеческий волос. Генетически модифицированные клетки сокращаются при воздействии света, а скорость и направление движения робота контролируются регулировкой того, на какой плавник и с какой частотой направляется свет.
В ходе экспериментов робот смог проплыть и развернуться в простом подводном лабиринте. На максимальной скорости он преодолевал за минуту расстояние, примерно в четыре раза превышающее длину его собственного тела. Хотя эта скорость значительно уступает показателям олимпийских пловцов, способных преодолевать 65 длин тела в минуту, она сопоставима с темпом неторопливо плывущей акулы-няньки. Автор исследования, доцент кафедры машиностроения MIT Риту Раман, отметила, что передвижение в воде требует гораздо больше энергии, чем в воздухе, и что робот довольно мощный для своих размеров.
Это первый подобный образец. Устройство является первым очень тонким двумерным роботом, способным перемещаться с помощью живой мышечной ткани. Существующие биогибридные роботы громоздки. Они обычно основаны на объёмных трёхмерных структурах скелетных мышц, выращиваемых в лаборатории и требующих миллионов клеток. Более тонкие конструкции могут оказаться эффективнее. Раман отмечает, что такие конструкции могут снизить себестоимость производства и повысить эффективность движения, и подчёркивает, что роботы, приводимые в движение мышечной силой, однажды смогут выполнять деликатные задачи в уязвимых средах, поскольку живая ткань мягкая, чувствительна к окружению и способна самовосстанавливаться; в команду вошли первый автор Maheera Bawa, а также Arielle Berman, Laura Schwendeman, Ferdows Afghah и Seanbiron Johnson.
Робот основан на прошлогодней работе лаборатории Раман. В рамках того исследования был разработан искусственный мышечный диск, вдохновлённый радужной оболочкой человеческого глаза: мышечные клетки, выращенные на желевом диске с идущими от центра наружу бороздками, образующими концентрические окружности, под действием света сокращались в разных направлениях. Диапазон движения был очень мал. Эти движения, ограниченные примерно 100 микронами, с точки зрения робототехники оставались в очень малом масштабе.
Целью нового проекта было создать сокращения, достаточно мощные, чтобы толкать робота в воде. Чрезвычайно мягкий фибриновый гель, использовавшийся в предыдущей работе, быстро сжимался под действием силы сокращающихся клеток. Команда переработала материал. Команда оптимизировала химический состав и жёсткость геля, а затем также переработала геометрию каналов. Каналы с квадратным основанием дали иной результат. Было обнаружено, что мышечные клетки в каналах с квадратным основанием выстраиваются более равномерно и, объединяясь в волокна, производят более сильные, скоординированные сокращения. Вместо фибрина был выбран метакрилированный желатин (GelMA). Метакрилированный желатин (GelMA), широко используемый в тканевой инженерии, был предпочтён, поскольку более жёсткие гели давали лучшие результаты. Толщина примерно в полмиллиметра обеспечила идеальный баланс. Своего рода «тренировка» с повторяющимися световыми стимулами укрепила мышечную ткань до её прикрепления к роботу.
Два плавника работают независимо. Два плавника готового робота могут активироваться светом независимо друг от друга, а испытания проводились в большой заполненной водой чашке Петри, где робот направлялся по лабиринту с помощью перемещаемого вручную источника света. Исследователи хотят увеличить скорость. Теперь исследователи планируют улучшить конструкцию корпуса, чтобы увеличить скорость, и отмечается, что технология может применяться в таких областях, как экологический мониторинг в водной среде. Исследование частично финансировалось Управлением военно-морских исследований.
Почему это важно
Эта работа показывает, что в биогибридной робототехнике можно выйти за рамки устоявшегося подхода, основанного на объёмных трёхмерных мышечных структурах, требующих миллионов клеток; снижение себестоимости производства и повышение эффективности благодаря тонкой конструкции могут сделать эту лабораторную технологию доступной для более широкого круга исследовательских групп. Детали производства, такие как химический состав геля, геометрия каналов и тренировка с помощью света, представляют собой прямую дорожную карту для инженеров тканей, желающих создать подобные системы. В то же время то, что робот направлялся источником света, перемещаемым вручную, оставляет открытым вопрос о том, как будет обеспечиваться управление в реальных условиях при таких предполагаемых применениях, как выполнение точных задач в уязвимых средах или экологический мониторинг. Частичное финансирование исследования Управлением военно-морских исследований показывает, что интерес не носит исключительно академический характер и что к подводным технологиям проявляют внимание и в военной сфере. План команды по совершенствованию конструкции корпуса для увеличения скорости — первый технический порог, который необходимо преодолеть до получения ответов на эти вопросы.
Предыстория
Scientists — не новое имя в архиве FikirPilot: за последние 90 дней мы опубликовали 6 новостей, в которых упоминалось это название; самая свежая — от 13 октября 2026 года.