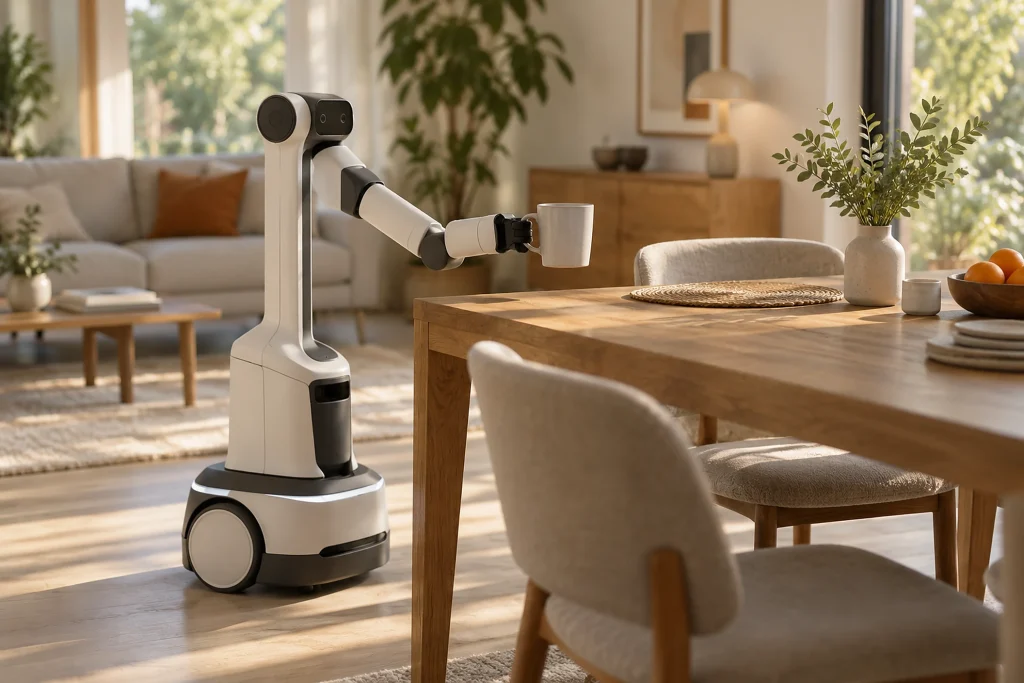
Charlie Kemp, cofondateur et directeur technique de Hello Robot, développe des manipulateurs mobiles destinés à aider les personnes à vivre de manière plus autonome à leur domicile et sur leur lieu de travail. Son intérêt pour la robotique, né de sa quête de solutions aux grands problèmes de l’intelligence artificielle, a conduit Kemp à mener au MIT des travaux allant des robots humanoïdes aux robots d’assistance pour les personnes âgées et les personnes handicapées. Chez Hello Robot, où il développe avec Aaron Edsinger des robots non humanoïdes, Kemp accorde de l’importance au fait que la communauté utilisant les robots Stretch comme plateformes de recherche et de développement explore de nouveaux cas d’usage.
Selon Kemp, il devient plus difficile de trouver un soutien humain dans les sociétés vieillissantes ; les robots peuvent améliorer la qualité de vie et renforcer l’autonomie des individus. Toutefois, pour développer des robots utiles et faciles à utiliser, il faut comprendre les besoins réels des utilisateurs dans leur vie quotidienne. Kemp souligne que des besoins apparemment simples, comme soulager une démangeaison ou ramasser un objet tombé par terre, peuvent être importants ; il affirme que, dans certains cas, il peut être préférable que la personne dispose de davantage de contrôle plutôt que de bénéficier d’une autonomie totale. Il insiste sur le fait que ces connaissances ne peuvent pas être acquises uniquement en programmant en laboratoire, mais qu’il faut mettre les robots en contact avec des personnes dans le monde réel.
Alors qu’il était étudiant de premier cycle, Kemp s’est tourné vers l’intelligence artificielle au MIT grâce au projet Cog du professeur Rod Brooks. Dans le laboratoire de Brooks, il a travaillé sur le robot humanoïde Domo avec son cofondateur, le Dr Aaron Edsinger. En 2006, lors de la IEEE-RAS International Conference on Humanoid Robotics, les deux chercheurs ont remporté le prix du meilleur article pour leurs travaux sur un système permettant à Domo d’aider une personne à placer des objets sur une étagère. Ce travail a orienté Kemp vers la robotique d’assistance et lui a permis d’obtenir un poste d’enseignant-chercheur au Georgia Tech.
Le laboratoire universitaire de Kemp a étudié des robots fournissant une assistance physique pour des tâches telles que l’alimentation, l’hygiène et l’habillage. En 2010, après avoir vu les recherches du laboratoire sur CNN, Henry Evans a lancé, avec Jane Evans, une collaboration qui se poursuit dans le cadre de Robots for Humanity. Les contributions de Henry Evans, atteint de quadriplégie sévère, et de Jane Evans ont influencé le développement de bras robotiques mobiles pouvant être utilisés dans la vie quotidienne des personnes handicapées, et ont inspiré le concept de robot domestique de Hello Robot. Le couple Evans a utilisé chaque génération de Stretch, en particulier Stretch 4. Kemp souligne également que le fait que Stretch puisse permettre à Henry d’offrir une rose à Jane a montré que des gestes simples pouvaient avoir un impact émotionnel puissant.
Pourquoi c’est important
Cette approche montre que les robots d’assistance ne doivent pas être évalués uniquement en fonction de leur degré d’autonomie technique, mais aussi de la compréhension de l’aide dont les personnes ont réellement besoin au quotidien. Pour les personnes âgées et les personnes handicapées, l’enjeu consiste moins à créer une machine capable d’accomplir seule des tâches qu’un outil aidant la personne à préserver sa capacité de décision et sa liberté de mouvement. C’est pourquoi la rencontre des utilisateurs avec les robots en dehors des laboratoires devient un élément complémentaire du processus de conception ; l’utilisation réelle met en évidence la valeur de besoins apparemment simples et le degré de contrôle privilégié. L’utilisation de Stretch comme plateforme de recherche et de développement permet également à différentes communautés d’expérimenter de nouveaux cas d’usage. La question reste de savoir comment transformer ces expériences en solutions faciles à utiliser pour tous.