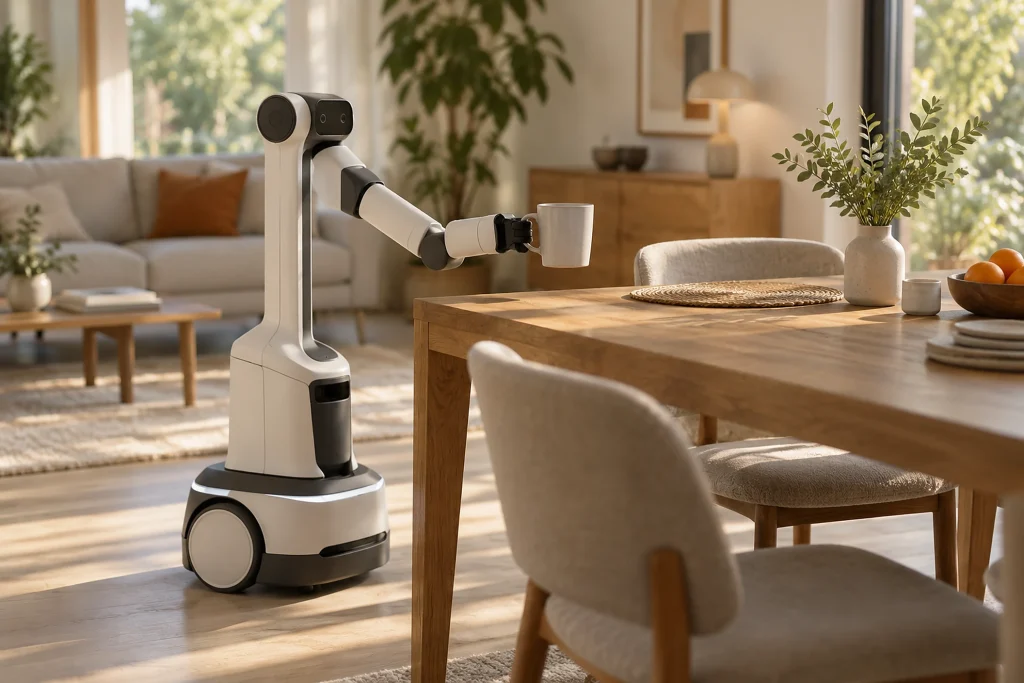
Charlie Kemp, cofundador y director de tecnología de Hello Robot, desarrolla manipuladores móviles que ayudarán a las personas a vivir de forma más independiente en sus hogares y lugares de trabajo. Kemp, cuyo interés por la robótica comenzó con la búsqueda de soluciones a los grandes problemas de la inteligencia artificial, llevó a cabo en MIT una investigación que abarcó desde robots humanoides hasta robots asistenciales para personas mayores y con discapacidad. En Hello Robot, Kemp desarrolla robots no humanoides junto con Aaron Edsinger y considera importante que la comunidad que utiliza los robots Stretch como plataforma de investigación y desarrollo descubra nuevas aplicaciones.
Según Kemp, en las sociedades que envejecen resulta cada vez más difícil encontrar apoyo humano; los robots pueden mejorar la calidad de vida y reforzar la independencia de las personas. Sin embargo, para desarrollar robots útiles y fáciles de usar es necesario comprender las necesidades reales de los usuarios. Kemp señala que necesidades que parecen sencillas, como aliviar un picor o recoger un objeto que ha caído al suelo, pueden ser importantes, y afirma que en algunos casos puede preferirse que la persona tenga más control, en lugar de una autonomía total. Subraya que esta información no se obtiene únicamente programando en el laboratorio, sino poniendo a los robots en contacto con las personas en el mundo real.
Kemp se orientó hacia la inteligencia artificial durante sus estudios de grado en MIT, a través del proyecto Cog del Prof. Rod Brooks. En el laboratorio de Brooks, trabajó con su futuro cofundador, el Dr. Aaron Edsinger, en el robot humanoide llamado Domo. En 2006, ambos ganaron el premio al mejor artículo en la IEEE-RAS International Conference on Humanoid Robotics por su trabajo en un sistema que permitía a Domo ayudar a una persona a colocar objetos en una estantería. Este trabajo orientó a Kemp hacia la robótica asistencial y le permitió incorporarse al cuerpo docente de Georgia Tech.
El laboratorio académico de Kemp estudió robots que proporcionan asistencia física en tareas como alimentarse, mantener la higiene y vestirse. En 2010, después de que Henry Evans viera en CNN la investigación del laboratorio, se inició una colaboración que continúa junto con Jane Evans en el marco de Robots for Humanity. Las contribuciones de Henry Evans, que padece una cuadriplejia grave, y Jane Evans influyeron en el desarrollo de brazos robóticos móviles que pudieran utilizarse en la vida cotidiana de las personas con discapacidad e inspiraron la idea de Hello Robot sobre un robot doméstico. La pareja Evans utilizó todas las generaciones de Stretch, especialmente Stretch 4. Kemp también señala que el hecho de que Stretch lograra que Henry ofreciera una rosa a Jane demostró que los movimientos sencillos pueden tener un fuerte impacto emocional.
Por qué es importante
Este enfoque demuestra que los robots asistenciales no deben evaluarse únicamente por el grado de autonomía técnica que alcanzan, sino también por la comprensión del tipo de apoyo que las personas realmente desean en su vida cotidiana. Para las personas mayores y con discapacidad, la cuestión consiste en desarrollar, más que una máquina capaz de realizar tareas por sí sola, una herramienta que ayude a la persona a conservar su capacidad de decisión y de movimiento. Por ello, que los usuarios se encuentren con los robots fuera del laboratorio se está convirtiendo en una parte complementaria del proceso de diseño; el uso real pone de manifiesto el valor de necesidades que parecen sencillas y el nivel de control que se prefiere. El uso de Stretch como plataforma de investigación y desarrollo también permite a distintas comunidades probar nuevos ámbitos de utilización. La pregunta que queda abierta es cómo convertir estas experiencias en soluciones fáciles de usar para todo el mundo.