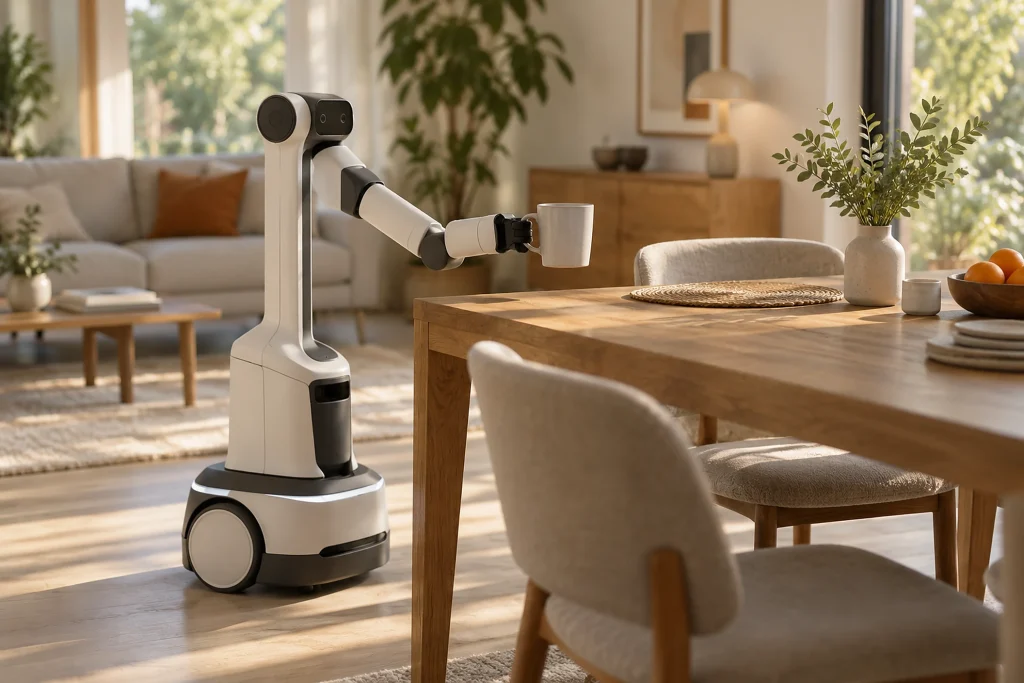
Charlie Kemp 作为 Hello Robot 的联合创始人兼首席技术官,正在开发移动操作机器人,帮助人们在家中和工作场所更加独立地生活。Kemp 对机器人科学的兴趣始于对人工智能重大问题的探索;他在 MIT 开展了从人形机器人到面向老年人和残障人士的辅助机器人的研究。在 Hello Robot,Kemp 与 Aaron Edsinger 一起开发非人形机器人,并重视使用 Stretch 机器人作为研发平台的社区探索新的应用领域。
Kemp 认为,在老龄化社会中,获得人类支持正变得越来越困难;机器人可以提高生活质量,增强个人的独立性。然而,要开发有用且易于使用的机器人,就必须了解用户在现实生活中的需求。Kemp 指出,消除瘙痒或捡起掉在地上的物品等看似简单的需求可能十分重要;他表示,在某些情况下,人们可能更希望拥有更多控制权,而不是实现完全自主。他强调,这些信息无法仅通过在实验室编程获得,而需要让机器人在现实世界中与人类互动。
Kemp 还是本科生时,因 MIT 的 Rod Brooks 教授 Cog 项目而开始投身人工智能研究。在 Brooks 的实验室里,他与联合创始人 Dr. Aaron Edsinger 一起参与了名为 Domo 的人形机器人项目。2006年,两人凭借一项让 Domo 帮助一名人员将物品放到架子上的系统研究,在 IEEE-RAS International Conference on Humanoid Robotics 上获得了最佳论文奖。这项研究促使 Kemp 投身辅助机器人科学,并帮助他在 Georgia Tech 获得教职。
Kemp 的学术实验室研究了能够在进食、卫生和穿衣等任务中提供身体辅助的机器人。2010年,Henry Evans 在 CNN 上看到该实验室的研究成果,由此开启了他与 Jane Evans 共同参与的 Robots for Humanity 项目合作。患有严重四肢瘫痪的 Henry Evans 和 Jane Evans 的贡献,影响了可用于残障人士日常生活的移动机器人手臂的开发,并为 Hello Robot 的家用机器人构想提供了灵感。Evans 夫妇使用了 Stretch 的每一代产品,尤其是 Stretch 4。Kemp 还指出,Stretch 帮助 Henry 向 Jane 送上玫瑰,表明简单的动作也能产生强烈的情感影响。
为何重要
这一方法表明,辅助机器人不应只根据其技术自主性是否提高来评估,还应了解人们在日常生活中真正需要什么样的支持。对老年人和残障人士而言,关键并不是开发一台能够独立完成任务的机器,而是开发一种帮助个人保留自主决策和行动空间的工具。因此,让用户在实验室之外接触机器人,正成为设计过程的补充环节;真实使用能够揭示那些看似简单的需求所具有的价值,以及人们偏好的控制程度。将 Stretch 作为研究和开发平台使用,也让不同社区能够尝试新的应用领域。尚待解决的问题是,如何将这些经验转化为人人都易于使用的解决方案。