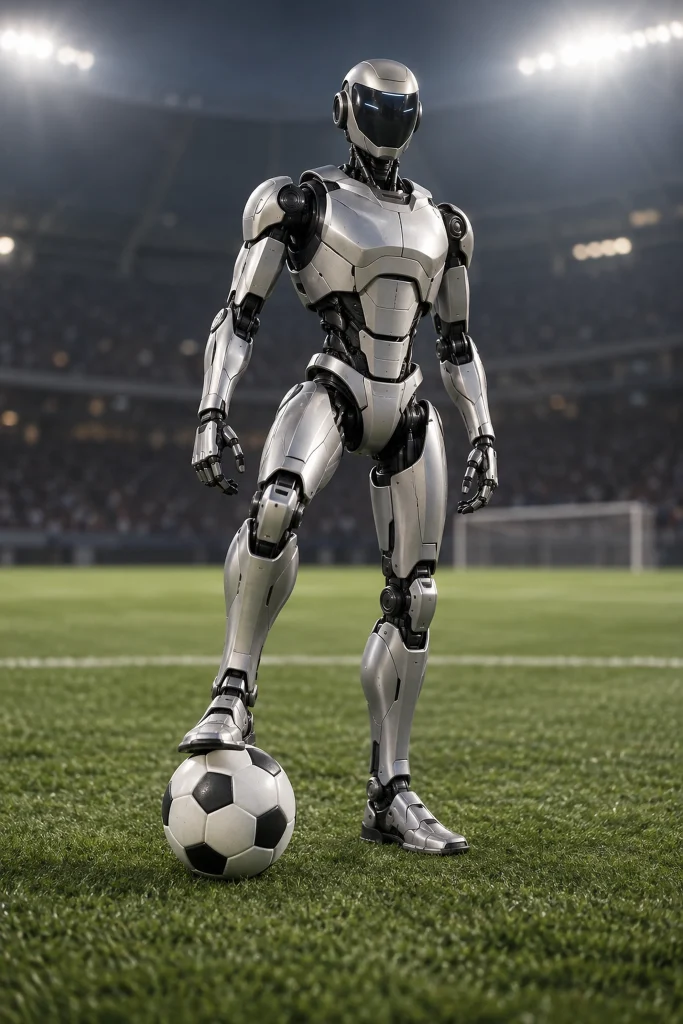
ロボットAI企業のSkild AIは、サッカーを1つ1つコード化する代わりに、S1というシステムにサッカーを自ら学習できるフィールドを構築した。NVIDIAのIsaac Sim仮想環境で、システムは140年分のサッカー経験に相当する試合を行い、唯一の目標はゴールを決めることだった。ボールに近づく、ドリブルする、相手の進路をふさぐといった技能を試合中に身につけていった。当初は歩くことにも苦労していたロボットは、「Messinator」と名付けられた。
訓練における相手と教師は、ロボットの以前のバージョンだった。Self-play方式によって難易度が上がる試合の中で、効果のあった動きを残した。仮想環境での訓練後、ドリブル、方向転換、相手を妨害する技能を実際の地面で試した。ロボットはさらに、バランスを保ちながらボールをコントロールし、相手の動きを追って次の動きを判断した。Skild AIはこの方式を、工場、建設現場、家庭での作業に活用することを目指している。
なぜ重要なのか
このアプローチは、ロボットにあらゆる動きを個別に指示するのではなく、目標と試行錯誤を通じて技能を身につけさせるという考え方を前面に押し出している。仮想環境で開発した行動を実際の地面で試せるため、学習プロセスを物理的なロボット上での試行から切り離し、工場、建設現場、家庭での作業に利用できる方法を提示している。ただし、サッカーで機能したバランス、方向転換、妨害の技能が、異なる作業でどの程度通用するかはまだ明らかではない。そのため今回の進展は、特に変化する条件下でのロボットの判断に関心を持つ人々にとって、単一の技能というより、学習方法を他の分野に移転できるかという問題を提起している。